

李焱杰,高贵军
(太原理工大学 机械工程学院,山西 太原 030024;矿山流体国家地方联合工程实验室,山西 太原 030024)
摘 要:针对煤矿井下运输巷道粉尘治理自动化程度低,人工冲洗劳动强度大、降尘效果有限,传统设备工况适配性差等行业痛点。本文研发一款融合蓄电池单轨吊无人驾驶、润湿剂自动配比、多参数喷雾自适应控制、全流程无人值守作业于一体的单轨吊喷雾降尘机器人。机器人以防爆蓄电池单轨吊为驱动与动力载体,搭配模块化喷雾作业单元,在不同巷道条件下均能实现喷雾雾滴的巷道全断面覆盖,通过流体仿真、控制仿真与工业性试验完成了喷雾系统设计与性能验证。研究结果表明:该机器人在巷道内的理想运行参数为,机器人喷雾方向与巷道中风流方向相同,且机器人与巷道风流之间产生的相对风速大小值≤1.25 m/s,在此条件下喷雾雾滴巷道断面最低覆盖率达96.52%。并针对机器人在巷道中实际运行时可能存在非居中运行的工况,通过仿真计算得到了机器人偏离巷道中线距离与喷雾杆旋转角度间的对应关系。从而实现了喷雾车速与喷雾角度的自适应调节,为煤矿井下运输巷道智能化粉尘治理提供了全新技术方案与装备支撑。
关键词:喷雾降尘机器人;全断面覆盖;多参数自适应控制;智能喷雾;煤矿井下降尘
0 引言
煤炭作为我国能源结构的核心基石,2025年原煤产量仍高达48.5亿吨[1]。而井下运输巷道作为井下物料运输与人员流动的核心通道,其空气中漂浮的粉尘以呼吸性粉尘为主[2],极易引发尘肺病、设备磨损与爆炸隐患,是粉尘治理的薄弱环节[3-4]。当前人工冲洗、洒水车、机械冲尘装置等传统方式存在效率低、适配性差、无智能调控等问题,难以满足现代化矿井治理需求。
在喷雾自适应控制国内外研究方面:Chtita Smail等人[5]将自适应喷雾功能搭载于三旋翼无人机上用于清洁太阳能电池板,该系统能够根据太阳能面板的干湿状态,并结合污渍水平通过调节阀门开度进而调整喷嘴喷洒的压力和流量。张少华[6]设计开发的液压支架降柱移架自动喷雾降尘装置可在液压支架降柱移架时自动启动喷雾降尘,将支架间隙上方的煤尘在初始状态时被润湿沉降,避免了向外部空间的扩散。袁地镜等人[7]开发的新型采煤机尘源跟踪喷雾降尘系统,其可通过跟踪采煤机位置信息从而控制位于采煤机当前位置附近搭载在液压支架上的喷嘴进行喷雾除尘,当采煤机离开该区域后,喷雾自动停止,除此之外其还可自动监测采煤机运行方向从而执行不同的喷雾模式。苏醒等人[8]针对刮板输送机转载点和破碎点处设计的智能喷雾降尘系统,该系统以粉尘浓度信号及煤流量为自变量通过控制喷雾水路中可调节阀门开度的阀门进而来控制喷雾压力。陈洪[9]则在破碎机上开发了自适应除尘系统,该系统中的喷雾压力由压缩机向储水罐中施加压力获得,并由压力传感器实时检测,喷雾量由电液比例阀控制,系统根据粉尘浓度信号,控制向储水罐中施加的压力,同时调节电液比例阀开度从而控制喷雾量。Wu[10]开发的抑尘剂自动喷雾系统及速度自适应算法用于煤矿货场向运煤列车顶部喷洒抑尘剂,该系统可根据列车通过时的不同速度自动调整抑尘剂的喷洒流量,使抑尘剂使用量节省10%-20%。Wang等人[11]开发的基于物联网的智能尘埃浓度预测和精确尘埃抑制协作系统,不仅能够通过传感器实现对环境中尘埃浓度的高精度检测,且还能通过预测模型实现对尘埃浓度的预测,并根据检测到的粉尘颗粒大小和浓度自动控制气液两相喷雾系统进行喷雾降尘。Wu等人[12]设计的QS喷雾系统,其不仅能够根据检测到的当前区域粉尘浓度值自动实现喷雾的开关,且其设计喷雾器还可通过调整气水比实现根部不同粉尘条件调整每个喷嘴的液滴粒径大小以实现最佳的除尘效果。Dominik Balaga等人[13]开发的井下粉尘智能喷洒系统可根据井下粉尘粒径数值来改变供给喷雾器喷嘴的水和压缩空气的压力来控制喷雾过程中的雾滴粒径,同时可根据粉尘浓度数值来控制喷雾系统是否开启。Duy-Huy Nguyen等人[14]基于物联网技术开发的自动尘埃监测与抑制系统,该系统可根据测得尘埃密度自动调节喷雾系统中水阀得开口角度从而节省用水。
在井下移动式降尘设备研究方面:Jing等人[15]提出基于超音速虹吸气动雾化原理的可移动车载式气动喷雾与全断面雾幕协同技术,通过五台并列超音速气动喷雾构成全断面雾幕、9台多角度喷雾组成车载单元,适配回风道断面多变与风阻影响,该设备在回风巷道应用后,除尘效率超95%。任怀伟等人[16]设计开发了一款具有自动监测巷道内积尘、自主移动和自适应冲尘功能的巷道冲尘作业机器人,该机器人利用多传感器多元融合的SLAM技术实现了在巷道内的精确三维定位,利用视觉识别技术生成巷道内的积尘热力图,随后通过机器人上搭载的四自由度机械臂进行自适应冲尘作业。陈乾麟等人[17]设计了一种集成配液系统的无源移动式气压喷雾降尘车,该装置借助牵引车辆牵引其移动过程中车轮的转动从而带动空压机向水箱中增压,水箱中的水在压力推动下通过喷雾喷嘴喷洒而出进行降尘作业。郑艳波[18]开发了一款由蓄电池电机车牵引的巷道冲刷水车,该装置由电机车驾驶员驾驶,并通过其上搭载的高压水枪对巷道壁进行冲刷,解决了工人手动冲洗巷道劳动强度大的问题。谢俊生等人[19]设计的井下巷道快速洒水冲尘装置,其原理与工作方式与陈乾麟等人设计开发的无源移动式气压喷雾降尘车基本相同,均需由电机车牵引并通过车轮的转动向储水罐中增压进行喷雾。栾斌[20]从综合考虑井下防爆和雾化降尘的角度出发,利用自卸式防爆无轨胶轮车改制了一款防爆洒水车,该洒水车利用该胶轮车的自卸式液压系统为动力,带动一台自吸式离心泵将水箱中的水通过雾化喷嘴喷出,可以实现巷道的全断面喷雾覆盖。
综上,国内现有设备普遍存在智能化程度低、喷雾覆盖自适应能力弱、多参数协同调控缺失、空间与功耗适配性差等问题,无法实现运输巷道降尘全流程无人化作业。基于此,本文研发蓄电池驱动单轨吊喷雾降尘机器人,精简结构设计与润湿剂混合模块,重点研究喷雾全断面覆盖与多参数自适应控制核心技术,构建车速-角度-压力协同自适应控制体系,解决复杂工况下喷雾覆盖不均、参数固定、适配性差的难题,推动煤矿运输巷道粉尘治理向智能化、无人化升级。
1 机器人总体设计与核心指标
1.1 设计依据与井下工况约束
单轨吊喷雾机器人设计过程中严格遵循煤矿井下安全规范,结合运输巷道实际工况确定核心约束条件。本研究以山西焦煤集团杜尔坪矿某运输巷道为研究背景,该巷道为矩形断面,宽度4.5 m,高度3.5 m,单轨吊轨道沿顶板布置,轨道上翼缘距顶板0.5 m,设备最小离地高度不低于0.5 m。要求喷雾机器人采用蓄电池驱动,具备无人驾驶、自主导航、精准定位功能,定位精度±0.3 m,最大行驶速度1.5 m/s,最大爬坡角度15°;需满足无人值守作业条件,单次作业续航不低于3000 m,喷雾作业时雾滴在巷道断面的覆盖率不低于90%。在空间约束方面,要求该机器人在无作业需求时能够停入井下单轨吊停车场待机,其单轨吊停车场车位宽度≤1500 mm,因此在设计时严格控制机器人最大宽度≤1100 mm。且所有带电元件符合矿用隔爆型Exd I标准,满足井下安全使用要求。
1.2 总体结构与功能方案
该机器人采用模块化分体式设计,如图1所示。整体结构可分前半部分的蓄电池单轨吊模块,作为整机的驱动主体与动力来源,负责无人驾驶、精准定位、远程通讯等功能,并为喷雾车提供电力与液压动力;后半部分的上部为起吊梁模块,便于与下半部分喷雾车的快速对接与拆卸;后半部分下部为喷雾车模块,该模块为机器人的作业模块。三个模块独立设计、可实现快速对接。
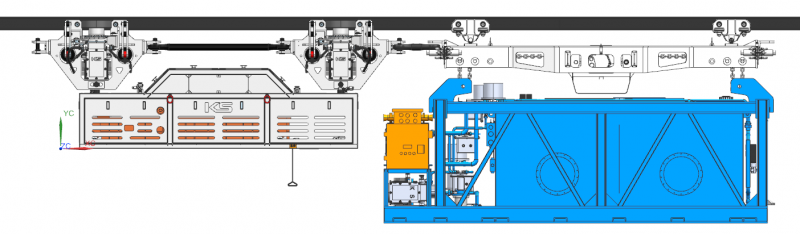
图1 蓄电池喷雾降尘机器人整体结构
Fig. 1
喷雾车模块作为整机降尘作业核心,集成水箱、润湿剂药箱、喷雾架及角度调节机构与电气控制柜,可实现自动加水、半自动补充润湿剂、自动添加润湿剂、自动完成水与润湿剂配比与混合、喷雾、洒水、自适应调节等功能。
为提升喷雾车模块集成度与轻量化水平,按流量需求将喷雾车上的功能划分为低流量组与高流量组,每组共用一台泵,通过防爆电动球阀切换实现不同功能管路的导通。低流量组包含喷雾、润湿剂添加与润湿剂补充,该组功能的特点为所需流量低、而出口压力较高或需要较大的吸程,因此该组使用流量与压力可调的动力喷雾泵;高流量组包含洒水与水药混合功能,共用大流量低扬程的离心式管道泵。可有效减少设备冗余,降低整机重量,提升空间利用率。结合设计依据与功能需求,喷雾车技术指标确定为外形尺寸4500 mm×1100 mm×1600 mm,水箱容量≥3.3 m³,药箱容量≥110 L,润湿剂配比比例1:1000,喷雾压力2~5 MPa三档自适应调节,喷雾车结构如图2所示。
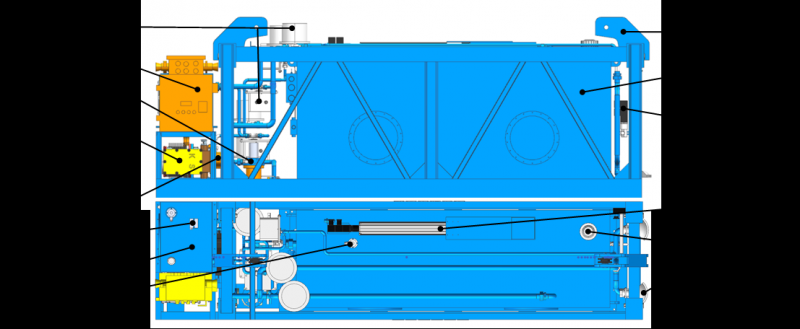
图2 喷雾车整体结构
Fig. 2
2 喷雾全断面覆盖与多参数自适应控制
喷雾雾滴全断面覆盖是保证巷道降尘效果的核心前提,井下巷道风流、机器人行驶速度、偏离巷道中线运行等动态工况会持续扰动雾滴扩散轨迹,传统固定喷雾方式无法实现全工况稳定覆盖。本文从相对风速-雾滴覆盖耦合规律、车速自适应闭环控制、偏航补偿角度自适应控制方向,实现复杂工况下巷道全断面稳定覆盖与智能精准调控。
2.1 相对风速与喷雾覆盖的耦合规律
井下运输巷道存在持续风流,机器人行驶速度与巷道风速耦合形成的相对风速,是影响雾滴扩散覆盖范围与均匀性的关键因素。为研究不同相对风速下能够实现雾滴全断面覆盖的喷嘴喷雾角度,建立1:1巷道-机器人三维模型,巷道尺寸为宽4.5 m、高3.5 m、长16 m,机器人居中布置于巷道轴线位置。并根据巷道风流方向与大小、机器人运行方向与速度进行互相组合,如图3所示,其中风流速度范围为0.25m/s-1m/s,机器人人运行速度范围为0.5m/s-1.5m/s,可得到相对风速范围为-2.5~2.5 m/s,其中负号表示相对风速方向与喷雾方向相反,正值则表示相对风速方向与喷雾方向相同,可覆盖井下实际作业风速区间。
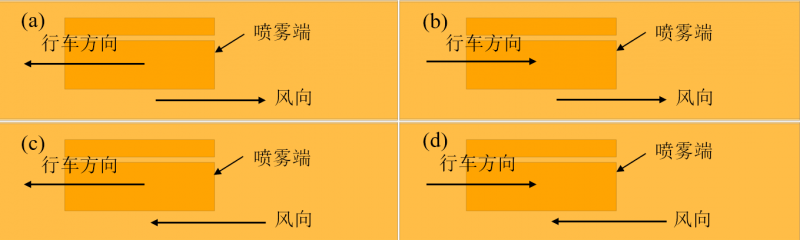
图3 风流方向与机器人运行方向组合
Fig. 3
将模型导入Fluent中进行网格划分,采用离散相模型(DPM)模拟雾滴从喷嘴喷出后的运动、扩散与沉积过程,喷射源类型选择点喷射源,并根据所用喷雾喷嘴在5MPa工作压力下的实际测试值设置喷射源参数,设置参数见表1所示。并根据喷雾车喷雾杆上六个喷嘴位置设置点喷射源的位置,位置坐标参考系如图4所示,坐标见表2所示。
表1 喷射源参数
Tab. 1 Injection source parameters
|
喷射源参数 |
参数设定 |
|
材质 |
Water-liquid |
|
流线数 |
100 |
|
直径分布 |
Rosin-rammler |
|
喷射口直径 |
1.5 mm |
|
出口速度大小 |
64 m/s |
|
喷雾锥角 |
52.4° |
|
流量 |
0.11 kg/s |
|
湍流扩散模型 |
离散随机轨迹模型 |
|
破碎模型 |
KHRT |
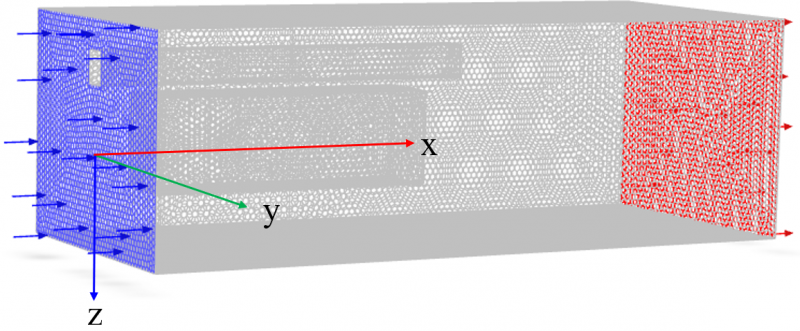
图4 喷射点位置参考坐标系
Fig. 4 Reference coordinate system of injection point position
表4-2 喷射点位置参数
Tab. 4-2 Injection point position parameters
|
喷射点 |
位置坐标(x,y,z)/m |
|
Injection-1 |
(4.5,-0.4,-0.2) |
|
Injection-2 |
(4.5,0,-0.2) |
|
Injection-3 |
(4.5,0.4,-0.2) |
|
Injection-4 |
(4.5,-0.4,0.605) |
|
Injection-5 |
(4.5,0.5,0.605) |
|
Injection-6 |
(4.5,0.4,0.605) |
设置模型进出口时,当仿真相对风速大于0时,模型进出口示意图如图5(a)所示;当仿真相对风速小于0时,模型进出口示意图如图5(b)所示。
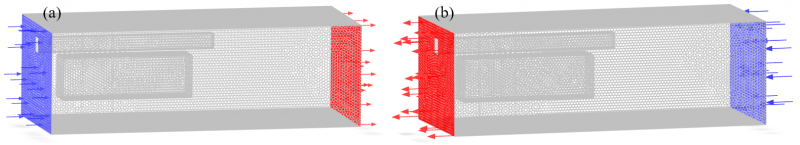
图5 进出口示意图
Fig. 5 Schematic diagram of inlet and outlet
设置求解实践步长0.002 s,时间步数2000步,最大迭代步数20步。每次求解完成后调整点喷射源中x、y、z方向上的分量从而实现调整喷雾喷嘴的喷射角度,直至仿真结果中的雾滴能够实现巷道的全断面覆盖,记录不同相对风速下喷雾喷嘴的喷射角度值。仿真结果如图6所示。
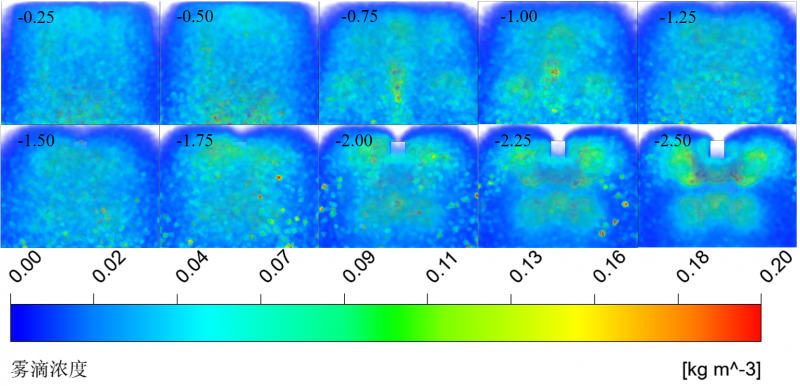
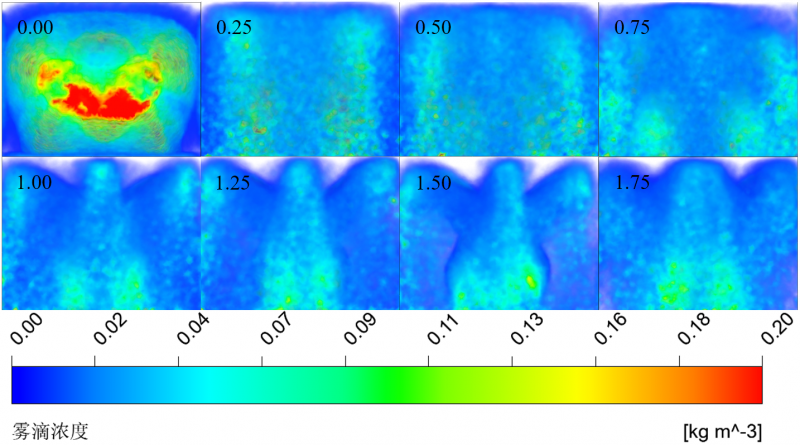
图6 不同相对风速下的雾滴覆盖范围
当相对风速值达到2 m/s后,在仿真中调节喷嘴喷射角度至实际中喷嘴所能达到的最大角度,其依旧无法实现巷道的全断面覆盖,此时雾滴断面覆盖情况如图7所示。
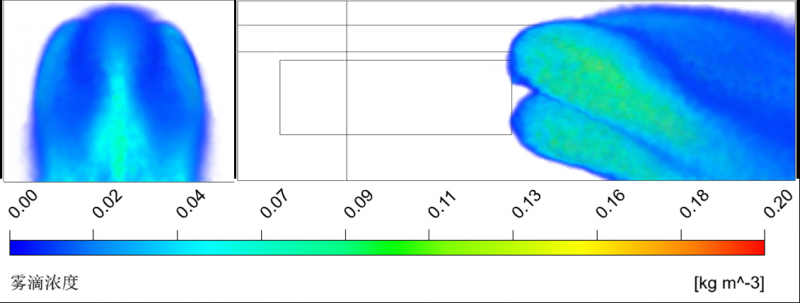
图7 相对风速2m/s下的雾滴断面覆盖图
将图6中的覆盖范围图片进行处理计算后,得到巷道断面覆盖率见表3。
表3 不同相对风速下喷嘴角度与巷道覆盖率
|
相对风速m/s |
外扩角度/° |
上扩角度/° |
巷道覆盖率/% |
相对风速m/s |
外扩角度/° |
上扩角度/° |
巷道覆盖率/% |
|
0 |
27.5 |
16.7 |
96.82 |
0.25 |
25.6 |
24.2 |
99.02 |
|
-0.25 |
20.3 |
16..7 |
98.66 |
0.50 |
26.5 |
27.5 |
98.68 |
|
-0.50 |
20.8 |
17.7 |
98.59 |
0.75 |
28.8 |
30.1 |
98.14 |
|
-0.75 |
21.3 |
17.7 |
98.37 |
1.00 |
30.1 |
31.0 |
96.73 |
|
-1.00 |
21.3 |
17.7 |
97.95 |
1.25 |
31.8 |
31.0 |
96.52 |
|
-1.25 |
21.3 |
17.7 |
98.47 |
1.50 |
33.0 |
33.4 |
93.92 |
|
-1.50 |
21.8 |
18.8 |
97.98 |
1.75 |
37.2 |
42.0 |
97.41 |
|
-1.75 |
22.8 |
18.8 |
97.69 |
2.00 |
45.0 |
45.0 |
66.37 |
|
-2.00 |
24.7 |
18.8 |
96.81 |
2.25 |
- |
- |
- |
|
-2.25 |
26.6 |
23.7 |
95.06 |
2.50 |
- |
- |
- |
|
-2.50 |
28.8 |
26.6 |
93.72 |
- |
- |
- |
- |
仿真结果表明,逆风工况下(即相对风速方向与喷雾方向相反)雾滴受风流顶托反向飘移,因此仅需较小的喷嘴外扩角度即可使雾滴实现较大的巷道断面覆盖率,然而此时大量雾滴附着于机器人机身、传感器与电气元件表面,不仅会降低电气设备绝缘性能,还会遮挡毫米波雷达与摄像头信号,影响机器人无人值守运行时的作业安全性,因此逆风工况下严禁开展喷雾作业。顺风工况下(即相对风速方向与喷雾方向相同),雾滴受风流助推向前扩散,相对风速≤1.25 m/s时,通过调节喷嘴外扩角度与上扩角度,可实现巷道全断面稳定覆盖,覆盖率最低可达96.52%;当相对风速超过2.0 m/s时,雾滴被风流快速吹向巷道中心,两侧壁面与顶板区域出现覆盖盲区,覆盖率骤降至66.37%,无法满足降尘要求。
2.2 喷雾作业车速自适应控制
基于相对风速与喷雾覆盖的耦合规律,为维持最优相对风速以保证全断面覆盖效果,,同时为避免巷道中风流发生变化时仍能保证较大的雾滴断面覆盖范围,避免频繁调整喷嘴角度,开发了喷雾车速自适应控制技术。该技术以恒定最优相对风速(0.75 m/s)为控制目标,采用矿用风速传感器实时采集机器人运行过程中的相对风速信号,通过单轨吊上的控制器完成车速解算与无级调速,实现机器人行驶速度随巷道风速动态自适应调节。
以该项目实施巷道风流条件为例,该巷道中平均风流大小为1.7 m/s,风向无变化,并依据相对风速0.7 m/s调整喷雾架上喷嘴角度,机器人喷雾作业的车速自适应控制流程如下:
(1)人工根据作业巷道风流参数并结合机器人运行的速度范围在机器人的控制终端上设置作业起点与终点,确保机器人运行时的相对风速方向始终为迎风状态(喷雾方向与相对风流方向相同);
(2)喷雾作业过程中,机器人上搭载的风速传感器将采集到的相对风速实时发送至单轨吊上的控制核心;
(3)单轨吊上的控制核心将采集到的相对风速与自身运行速度相加得到巷道中的实时风速值,并用该实时风速值减去设定的相对风速值并取绝对值得到自身理论运行速度值。单轨吊控制核心将该理论运行速度转换为驱动电机对应的转速并将转速信号发送至驱动电机从而实现运行速度的自适应控制,流程图如图8所示。
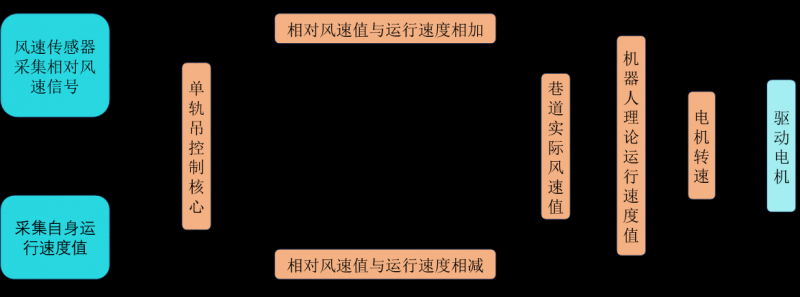
图8 机器人喷雾作业的车速自适应控制流程图
该控制过程无需人工设定车速,完全自主适配不同巷道、不同时段的风流变化,突破了传统设备固定车速作业的局限,始终将相对风速稳定在0.75 m/s左右,保证喷雾处于最优覆盖工况,避免因车速过快导致雾滴覆盖不足、车速过慢导致水资源浪费的问题。大幅提升了设备对不同矿井巷道工况的适配能力,为全断面覆盖提供了保障。
2.3 基于偏航补偿的喷雾杆角度自适应控制
在实际井下作业中,为提高同行效率,单轨吊轨道安装通常会偏离巷道中线,当机器人运行至该轨道上时则会导致喷雾覆盖偏向一侧,近侧壁面雾滴密集、远侧壁面出现盲区。为解决该问题,提出基于毫米波雷达检测的喷雾架角度自适应控制技术,通过实时检测机器人偏航距离,自动调节喷雾架偏转角度,实现雾滴覆盖的动态偏航补偿。
因此,需通过Fluent仿真确定不同偏航距离下能够使雾滴实现巷道断面全覆盖的喷雾杆转动角度值。以本项目实施巷道为例,机器人在巷道内运行过程中距离巷道壁面的距离范围为1700-1000 mm间,因此,在该范围内每间隔100 mm建立一个巷道与机器人模型对其进行仿真计算。仿真条件取机器人与巷道风流间产生的相对风速为1 m/s的工况,且喷雾方向与相对风速方向相同。仿真结果如图9与表4所示。
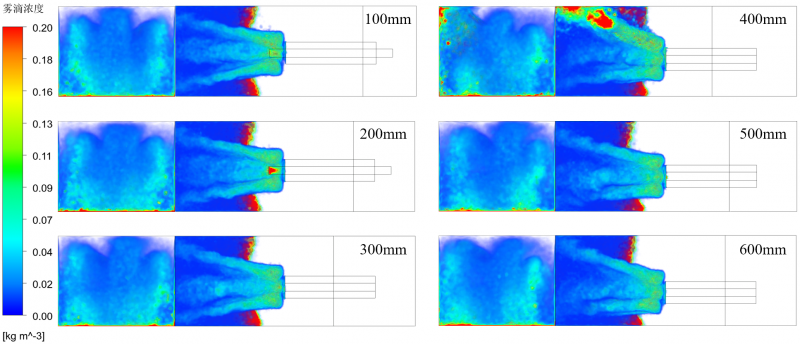
图9 机器人偏航不同距离下的雾滴覆盖范围
表4 机器人偏航不同距离下的喷雾杆转动角度值
|
喷雾设备偏离巷道中线距离值/mm |
喷雾架转动角度值/° |
巷道覆盖率/% |
|
100 |
0.4 |
93.81 |
|
200 |
1.3 |
93.69 |
|
300 |
2.2 |
95.05 |
|
400 |
2.2 |
95.98 |
|
500 |
4.6 |
96.11 |
|
600 |
8.3 |
95.09 |
将表中偏航距离与喷雾架转动值之间关系绘制成折线图如图10所示,并对该折现进行四次多项式拟合,拟合优度0.9924,拟合多项式为:
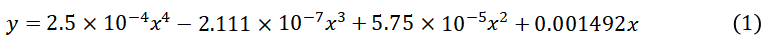
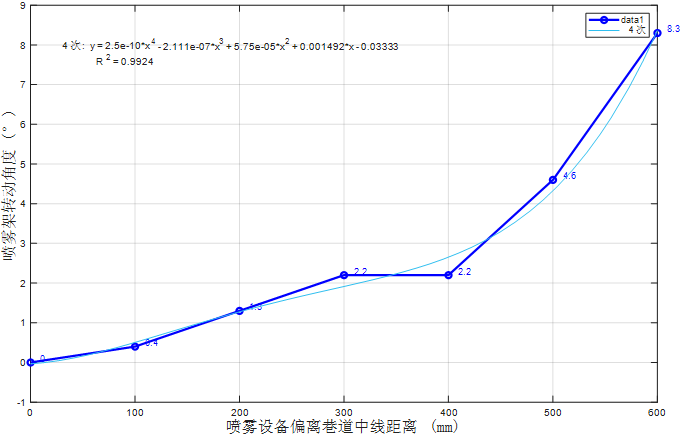
图10 机器人偏航距离与喷雾架转动角度关系
在UG中等比例建立喷雾架角度自适应调节结构,如图11(a)所示,并对其进行运动仿真解算,从而获取其喷雾架转动角度值与推杆伸缩量间的对应关系。解算时,将推杆断面上的圆心作为标记点监控其位移情况,如图11(b)所示。

图11 喷雾杆角度自适应调节结构
将喷雾架顺时针旋转与逆时针旋转对应的推杆端面位置值导出,将每个时间点下推杆标记点的位置减去初始时刻位置并取绝对值,得到不同转角下推杆的伸缩行程,将其绘制成折线图并进行拟合,如图12所示。经线性拟合后表达式是一个不通过零点的线性方程,然而在实际场景中,当喷雾架不偏转时推杆也无需伸缩。因此喷雾假转角与推杆伸缩量间的表达式应为:

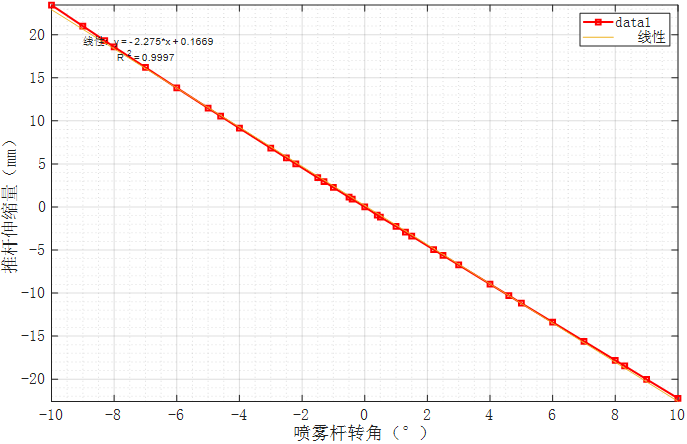
图12 推杆伸缩量与喷雾架转角关系
PLC控制器向推杆的电机每输入一个脉冲,电机旋转一圈,推杆输出端伸缩杆伸缩0.12 mm,将该值对应至上述方程中,则可得到喷雾架转角与电机脉冲数的对应关系,其方程如下:

式中,
 — 电机脉冲数;
 — 喷雾架转角(°)。
同时,将该方程联立喷雾设备偏离巷道中线距离与喷雾架转角方程1,则可得到喷雾设备偏离巷道中线距离与电机脉冲数的直接对应关系,可得方程为:
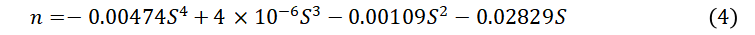
式中,n — 电机脉冲数;
S — 喷雾设备偏离巷道中线距离(mm)。
该喷雾角度自适应控制流程如图13所示,感知层为机器人单轨吊部分两侧搭载的毫米波雷达,该雷达可在运行过程中将机器人距离巷道两侧壁面距离信号实时传送至单轨吊的控制核心;单轨吊控制核心将左右两侧超声波雷达采集到的距离信号解码为机器人距离巷道左右两侧壁面的距离值,并将该距离值实时发送至喷雾车端的PLC;PLC中喷雾角度自适应控制程序对输入的两个距离值相减(运行方向左侧距离值减去右侧距离值),得到机器人偏离巷道中线距离值,其中负值代表机器人偏离中线靠左运行,对应喷雾角度控制电机反向旋转,正值则相反,随后将计算后的距离值通过式4进行运算并取整后得到喷雾角度控制电机所需的脉冲数,并将转动方向与脉冲数信号发送至喷雾角度控制电机;喷雾角度控制电机接收到信号后按照方向转动特定圈数,进而通过电动推杆和连杆带动喷雾架旋转至所需角度值,进而实现喷雾作业过程中的喷雾角度自适应控制。
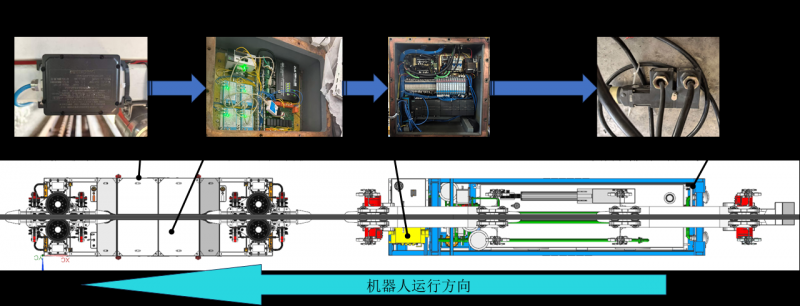
图13 机器人喷雾架角度自适应控制流程
2.4 喷雾覆盖范围实验
为验证喷雾全断面覆盖实际效果,搭建宽5 m、高3.3 m的模拟巷道实验平台,如图14(a)所示,并将机器人安装悬挂至轨道,如图14(b)所示,开展居中工况与偏航工况喷雾覆盖对比实验。实验设备为完整单轨吊喷雾降尘机器人,实验工况分为静态居中、静态偏航两类。
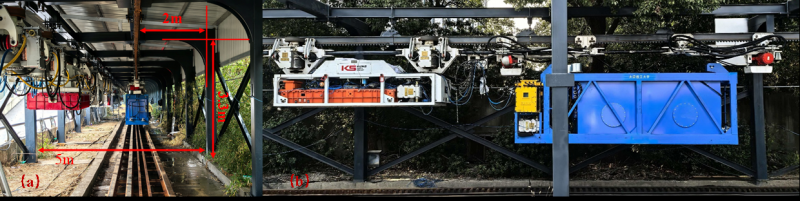
图14 模拟巷道断面尺寸与机器人主体
居中工况实验:环境风速0 m/s,机器人处于静止状态,喷雾喷嘴角度为相对风速为0 m/s时对应的喷嘴外扩角度,喷雾压力5MPa。喷雾雾滴覆盖范围如图15所示,其有效喷雾距离7 m,在机器人后方约3.8 m处雾滴高度达到最高为2.9m。该高度值较仿真结果中的高度略低,其原因一为:实验时为避免雾滴打湿实验用起吊梁尾部液压马达,喷雾车上排中间位置喷嘴上扩角度较仿真中的上扩角度略低,为该结果的主要影响;二为环境中不稳定的微弱风流吹过该搭建的模拟巷道中会产生狭管效应,使得风流被加速从而影响喷雾的覆盖高度,为该结果的次要影响。雾滴有效覆盖宽度可达4.8 m,其雾滴浓度分布同样为中间区域高,四周区域弱,浓度形状与仿真结果图6中相对风速为0 m/s时的相同。
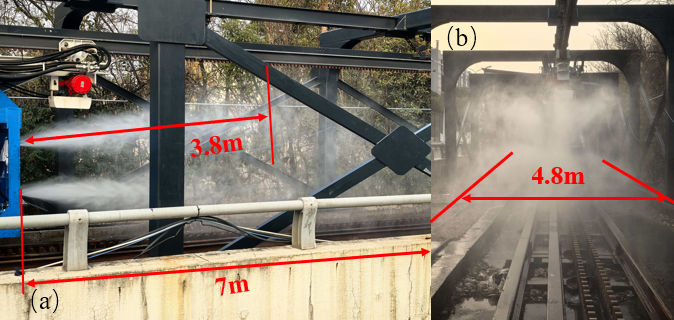
图15 居中喷雾覆盖范围
偏航工况实验:机器人偏离中线500 mm,在手动模式下输入偏航距离为500 mm,喷雾架自动顺势转偏转4.6°,随后启动喷雾,喷雾覆盖情况如图16所示。其雾滴覆盖范围整体向喷雾架偏转方向偏移500 mm。
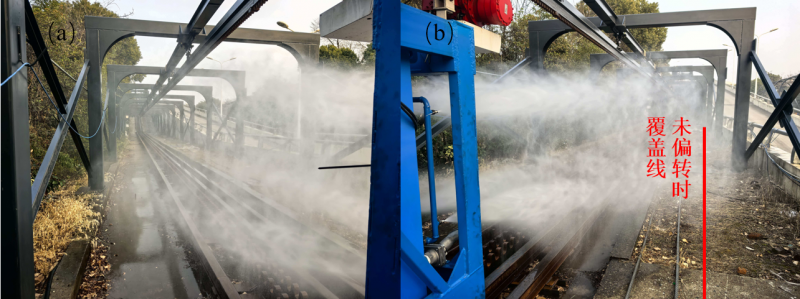
图16 偏航工况下喷雾偏移情况实验
3 结论
本文针对煤矿井下运输巷道粉尘治理自动化程度低、人工作业劳动强度大、传统降尘设备工况适配性差与智能调控缺失等行业难题,研制出蓄电池驱动单轨吊喷雾降尘机器人,突破喷雾全断面覆盖、多参数自适应协同控制核心技术,经流体仿真、控制仿真与模拟巷道实验验证,形成了完整的智能化降尘技术方案,主要结论如下:
1. 探明了巷道相对风速与喷雾雾滴覆盖的耦合规律,确定顺风作业、相对风速≤1.25 m/s为机器人最优作业工况,该条件下巷道断面雾滴最低覆盖率达96.52%;逆风工况会导致雾滴附着机身、干扰传感设备,无法保障安全作业与降尘效果,为自适应控制提供了核心理论依据。
2. 构建车速与角度的自适应控制体系:以恒定最优相对风速为目标实现车速自适应调节,实时匹配巷道风流变化;基于毫米波雷达偏航检测与关系拟合,完成喷雾杆角度动态偏航补偿,解决机器人偏离中线导致的覆盖不均问题。
3. 该机器人实现煤矿运输巷道降尘全流程无人值守作业,可完全替代人工冲洗,大幅提升降尘效率与作业安全性,适配我国煤矿井下实际工况,为煤矿井下粉尘治理智能化、无人化升级提供了全新装备支撑与技术路径。
参考文献:
[1] 国家统计局. 中华人民共和国2025年国民经济和社会发展统计公报[EB/OL]. (2026-02-28)
[2026-02-28]. https://www.stats.gov.cn/sj/zxfbhjd/202602/t20260228_1962662.html.
[2] 谭聪, 蒋仲安, 王明, 等. 综放工作面多尘源粉尘扩散规律的相似实验[J]. 煤炭学报, 2015, 40(1): 122-127.
[3] 王静东. 煤矿粉尘危害及防控治理技术研究进展[J]. 煤化工, 2024, 52(4): 53-56,72.
[4] Perret J L, Plush B, Lachapelle P, et al. Coal mine dust lung disease in the modern era[J]. Respirology, 2017, 22(4): 662-670.
[5] Chtita, S, Majid B E, Motahhir S. Automated cleaning of solar panels using a three-rotor drone[J]. Euro-Mediterranean Journal for Environmental Integration, 2025, Vol.10(1): 281-289.
[6] 张少华. 液压支架降柱移架自动降尘装置的应用设计[J]. 煤矿机械, 2019, 40(1): 132-134.
[7] 袁地镜, 张设计, 张强. 新型采煤机尘源跟踪喷雾降尘系统[J]. 煤矿安全, 2016, 47(12): 87-89.
[8] 苏醒, 王盼, 李旺. 刮板输送装备智能喷雾降尘系统的设计[J]. 成组技术与生产现代化, 2023, 40(3): 18-22.
[9] 陈洪. 破碎机自适应除尘系统设计与仿真分析[J]. 煤炭加工与综合利用, 2021, (5): 17-19.
[10] Shunwei Wu. Study on the Automatic Spraying System of Dust Suppressant and Speed Adaptive Algorithms[J]. Sensors, Mechatronics and Automation, 2014, Vol.511-512: 691-695.
[11] Meng Wang, Tianyu Liu, Chengbin Guo, et al. Research on intelligent dust concentration prediction and precise dust suppression collaborative system based on internet of things[J]. Results in Engineering, 2025, Vol.28: 107305.
[12] Leng Wu, Ziling Song, et al. Dust arising mechanism and dust reduction technology of open-pit coal mine using water and sediment reduction effect[J]. Desalination and Water Treatment, 2021, Vol.241: 263-268.
[13] Dominik B, Michał S, Marek K, et al. Selection of operational parameters for a smart spraying system to control airborne PM10 and PM2.5 dusts in underground coal mines[J]. Process Safety and Environmental Protection, 2021, Vol.148: 482-494.
[14] Duy-Huy N, Cao-Phong K, Van-Thinh N. An IoT-based automatic dust monitoring and suppression system for coal warehouses and processing areas with a reduction in water consumption[J]. International Journal of Next-Generation Computing, 2022, Vol.13(3): 352-370.
[15] Deji Jing, Hongwei Liu, Tian Zhang, et al. Study on dust control technology of mobile spray combined with full-section fog curtain in return airway of header working face[J]. PloS one, 2022, Vol.17(11): e0277710.
[16] 任怀伟, 王志峰, 周杰, 等. 巷道自适应冲尘作业机器人关键技术[J]. 煤炭科学技术, 2025, 53(9): 1−19.
[17] 陈乾麟, 寇子明, 高贵军, 等. 无源移动式气压喷雾降尘车的设计[J]. 煤矿机械, 2012, 33(6): 28-30.
[18] 郑艳波. 钱家营矿井下巷道洒水冲尘车设计及应用[J]. 水力采煤与管道运输, 2016, (2): 52-53,57.
[19] 谢俊生, 魏伟, 刘俊平, 等. 煤矿井下巷道快速洒水冲尘装置的研制与应用[J]. 煤矿机械, 2020, 41(3): 145-148.
[20] 栾斌. 全断面防爆洒水车的改装与应用[J]. 陕西煤炭, 2017, 36(3): 127-128, 92.