

刘阳1,2,王彦达1,2,刘亚杰1,2,杨洋1,2
(1.河北钢铁集团沙河中关铁矿有限公司,河北 邢台 054100;
2.河北省复杂铁矿低碳智能高效开采技术创新中心,河北 邢台 054100)
摘要:皮带上料系统是铁矿的重要运输环节,由于铁矿井下物料性质不够稳定,有含水物料,以及爆破和支护过程中遗留的铁器,经常造成皮带压料、跑偏甚至撕裂等,存在极大安全隐患。而目前日常检查及巡检工作仅依靠人工完成,效率低下并且难以及时发现隐患。本文主要是通过对智能巡检机器人系统进行研究,实现图像数据采集,通过Canny算法对图像进行处理,并结合红外线检测手段,对皮带运行进行全方面的监测,有效地提高上料系统皮带运输的可靠性,提高了生产效率。
关键词:铁矿;巡检机器人;皮带;图像处理
引言
皮带上料系统是铁矿的重要运输环节,接收井下提升的矿石,运输到磨矿仓后进行磨选,起到承上启下的作用。但由于井下物料性质不够稳定,有含水物料,以及爆破和支护过程中遗留的铁器,经常造成皮带压料、跑偏甚至撕裂等,存在极大安全隐患。而传统巡检方式以人工巡检为主,巡检速度慢,不能达到实时巡检,同时巡检的质量受人为因素影响比较大。因此急需对智能巡检机器人进行研究,通过图像比对以及结合红外测温的方法,及时发现皮带运输系统的故障隐患,保证上料系统的安全、稳定运行。
1、皮带上料系统故障分析
皮带上料系统用于承载和运输物料。主要由皮带、驱动装置、拉紧装置、机架、滚筒、托辊、保护装置等组成。其中驱动装置包括电机、减速器、联轴器等,负责提供皮带运转的动力同时控制运行速度,拉紧装置,主要是用于保证皮带有一定的张力,在皮带运行过程中不会松弛或过紧,保护装置主要通过防跑偏、防撕裂保护的一些保护装置,确保系统的运行安全。
根据铁矿物料的特性,上料系统主要有皮带故障和电气故障等,皮带故障常见的主要是压料、跑偏和撕裂等,特别是皮带撕裂故障处理时间较长,对后续流程影响较大。电气故障主要有电机故障及传感器故障等,下表是主要故障和传统处理方式:
表1 皮带常见故障表
|
序号 |
名称 |
发生原因 |
检查方式 |
|
1 |
皮带打滑 |
料多、皮带松 |
人工检查、传感器保护、视频检查 |
|
2 |
皮带跑偏 |
托辊堵转、落料点偏 |
人工检查、传感器保护、视频检查 |
|
3 |
皮带撕裂 |
铁器、尖锐异物等 |
人工检查、视频检查、视频检查 |
|
4 |
传感器损坏 |
砸坏或、老化 |
人工检查 |
|
5 |
电机损坏 |
轴承坏、绕组坏 |
人工检查、精密仪器检查 |
传统人工对皮带故障处理方式受人员素质和现场环境的影响,在实时性和可靠性难以满足现场生产的需要,设计用智能巡检机器人代替人工成为一种必然。
2、智能巡检机器人设计
2.1 系统框架
智能巡检机器人以 WiFi 作为信息传输的媒介,机器人接收监控中心的指令,并将在现场采集到的信息回传至监控中心服务器。服务器对巡检信息进行分析处理,在降低机器人本体芯片算力负荷的同时,还能在监控中心显示和分析历史巡检信息,评估设备的运行状态等。整体架构分为三层体系:智能巡检机器人、通讯网络和智能管控平台。智能巡检机器人主要由机器人本体、自动充电模块、智能传感器终端、双光云台摄像机及固定点位摄像头等组成,实现智能巡检机器人数据采集,自主充电等功能;通讯网络:实现巡检区域的网络覆盖,将采集到的数据及视频流传输至云端;智能管控平台:主要包括服务器、智能控制管理系统和智能巡检可视化系统组成,实现对机器人远程管理、远程控制、任务分配、数据查询、异常报警等设备管理,并在屏幕上进行动态的数据呈现。上料系统智能巡检机器人系统框架如下图:
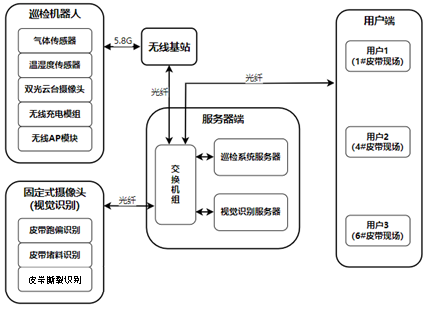 ·
图1 智能巡检机器人系统框架图
2.2、硬件设计
上料系统环境较差,灰尘较多,系统智能巡检机器硬件设计中突出稳定性和可靠性原则,巡检机器人关键硬件控制器选用ARM CortexTMGM3,同时内部集成ADC 转换电路、定时器电路,包括UART和SPI通讯电路,通讯电路支持ISP、JTAG协议。由于皮带电机和皮带故障前大多会有高温现象,有时还会伴有烟气产生,因此设计甲烷传感器和温湿度传感器监控设备运行状况,甲烷传感器选用GJC4/V2.0 ,温湿度传感器选用GWSD100/100,均以UART串口方式与控制器进行通讯,同时温湿度传感器具有抗水汽干扰的特点,采用PTFE薄膜防护罩,防水防尘等级为IP65,符合现场环境。振动传感器直接安装在滚筒和托辊附近皮带的表面,用于感应振动状况,传感器输出4-20mA的电流信号,传感器采用DC5V的工作电压,所有传感器数据传输到控制其的ADC模块进行处理后传入控制器进行数据处理。红外摄像仪的像素为500万,能够充分保证画面清晰度,将采集到的实时图像通过TCP/IP信号传送至控制器进行处理。网络选用H3C S5500-52SC-HI万兆交换机,与KT112-F基站相匹配,保证无线和有线网络的无缝衔接,保证了图像传输的实时性。
根据现场上料皮带的长度和倾角,以及机器人控制器和传感器等选型,确定机器人参数指标,如下表:
表2参数表
|
序号 |
项 目 |
参 数 |
|
1 |
尺寸 |
442mmX272mmX426mm |
|
2 |
重量 |
20kg |
|
3 |
最大爬坡角度 |
≤15° |
|
4 |
行走速度 |
0-0.9m/s |
|
5 |
定位精度 |
±0.5cm |
|
6 |
制动距高 |
≤200mm |
|
7 |
防碰撞探测距离 |
0.1~0.5m |
|
8 |
最小转弯半径 |
1000mm |
|
9 |
巡航时间 |
≥1.5h |
|
10 |
通信方式 |
WiFi |
|
11 |
充电方式 |
全自动无线充电 |
|
12 |
作业环境 |
湿度:5~95%RH ,温度:-20°C〜+70°C |
2.3、信息提取
后台服务器接收到机器人回传的原始图像后,不直接显示巡检结果,还需要结合温湿度、位置传感器等进行判断巡检任务准确性。机器人巡检系统控制器制定了一套完善的识别方案,针对不同形式的设备采用不同的处理方式,提取其中的有用信息,完成对图像信息的识别。信息提取流程图如下:
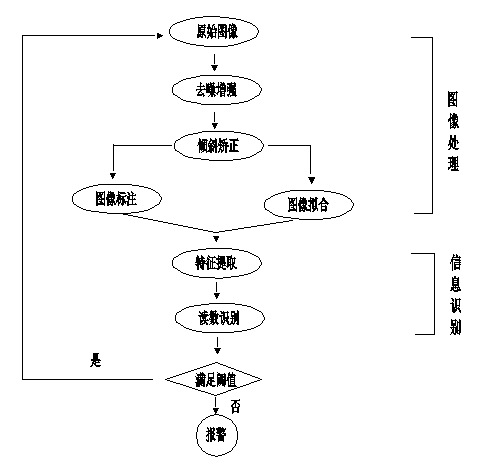
图2 信息提取流程图
2.4、图像处理
对于皮带电机的电压、电流等显示仪表,需要对原始图像去噪增强,并进行二值化处理,突出原始图像中的有用信息,若拍摄角度产生倾斜,将进一步对图像进行倾斜矫正,消除拍摄角度带来的影响,提高判断效率, 由于显示表盘的刻度均匀分布,因此采用角度拟合的方式识别指针读数,如下图所示:
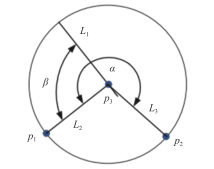
图3 指针表盘角度拟合
表盘最小值、最大值所在位置分别为 P1、P2,表针旋转轴所在位置为 P3,表针方向所在的线段为L1,L2 和 L3 分别为 P1 与 P3、P2 与 P3 的连线。L2 和L3 的夹角α以及 L1 和 L2 的夹角β可以轻松获得。这样,表盘的读数问题就转变为表针指向的识别问题,只要表针指向识别准确,表盘读数 V 可通过式(1)计算得到:
V = Vmin + β/α*(Vmax −Vmin) (1)
式中:Vmin ,Vmax ——仪表量程的最小值和最大值。若表盘刻度之间呈现倍数的增长关系时,表盘读数 V 可通过式(2)计算得到:
V = MVmin+ β/α*( Vmax −Vmin)(2)
式中:M——刻度之间的倍数。
对于数字式仪表,使用此种对其读数进行识别,同时还对阀门和带灯按钮的开关状态进行了识别,当后台服务器通过机器人获得实际仪表读数和阀门、按钮的开关状态后,将其与设备阈值进行比对。当设备状态发生变化,皮带异常、温度异常发生异常报警并自动定位异常发生地点。
对皮带跑偏和撕裂等判断,主要是获取皮带图像,同时对图像进行处理,使用 Canny 边缘检测算法,并对其进行优化,以满足某铁矿的使用要求。将 Canny 边缘检测算法应用于灰度模糊帧,主要分以下几个方面。
(1)降噪处理,依据高斯函数一阶导数的滤波器,通过滤波函数对原始未处理图像中存在的噪声进行处理,图像进行清晰化。下图为图像处理时,降噪前后图像对比图。
图4降噪前后图像对比图
(2)图像强度梯度的确定。在对图像中水平、垂直和对角边缘,通过用 4 个滤波器来对图像进行识别。四个方向边缘G和方向θ由下式确定:
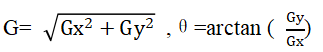
(3)对图像进行实质化,主要是对非极大值像素进行去除。主要对图像边缘进行细化图像,从而确保其连续性。
(4)对皮带边缘应用双阈值来识别,同时对模糊部分进行连接,最后将斜率低于阈值的部分去除,从而达到图像的平滑度。对于图像分割用下式对图像进行分割:
X(i,j)为图像矩阵,如果阀值X(i,j)>H, X(i,j)=255,否则X(i,j)=0,其中H为预先设定好的阀值。利用上述结论,结合公式对皮带的负荷情况进行确认,
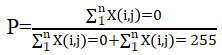
通过皮带图像比对,及物料分布情况结合,可以判断出皮带跑偏情况。
2.5、充电流程
智能巡检机器人采用大容量锂电池,并且机器人会利用巡检间隙时间自动充电,以确保长时间无间断运行。机器人本体自带电池电量检测功能,一旦机器人检测到电池电量低于设定值时则会自动停止当前巡检任务,并自动返回到充电桩进行充电,巡检过程电量自检流程图如下:
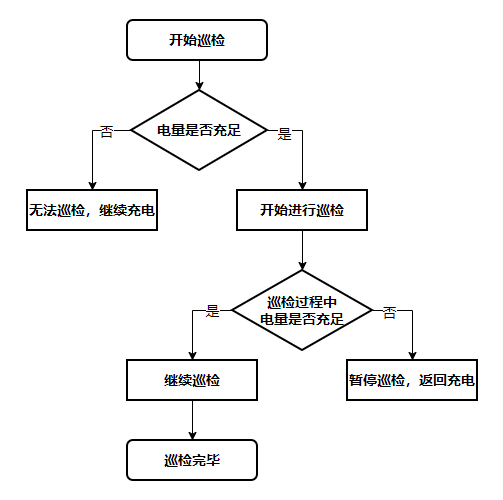
图5 巡检过程电量自检流程
3、智能巡检机器人安装
3.1、安装方式
根据现场皮带通廊设计所需弯曲度及坡度,机器人轨道型材采用8#工字钢材质,可拼接,由轨道作为巡检机器人设备的承载主体,可实现巡检器机器人的移动巡检。同时8#工字钢型材,并经过除锈喷漆处理。基于有限元分析技术设计的机器人轨道及吊装结构,能够最大程度的保障机器人的安全性,为高稳定性的机器人巡检系统提供保障。
下图为机器人环形车轨道布置图如下:
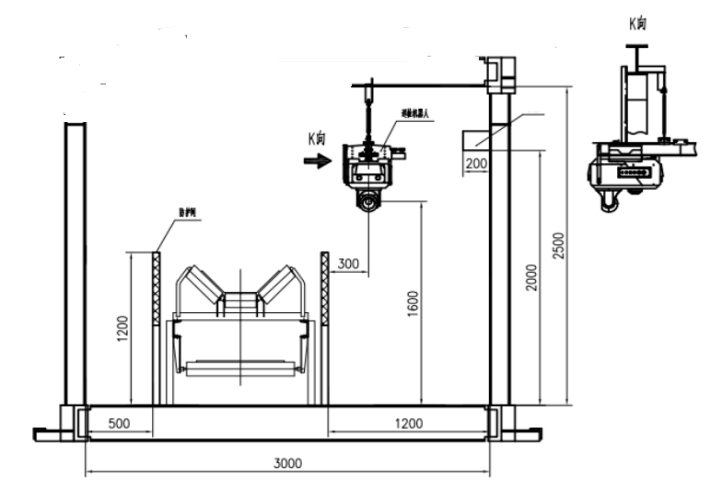
图6 轨道安装尺寸图
机器人轨道布置于皮带通廊两侧,轨道固定支架通过焊接固定在皮带通廊顶部横梁,弯轨道弯曲半径大于1000mm;轨道固定支架直线段处,每隔2~3m安装一只,在弯道处每隔0.5~1.5m安装一只,下图为轨道安装实物图。
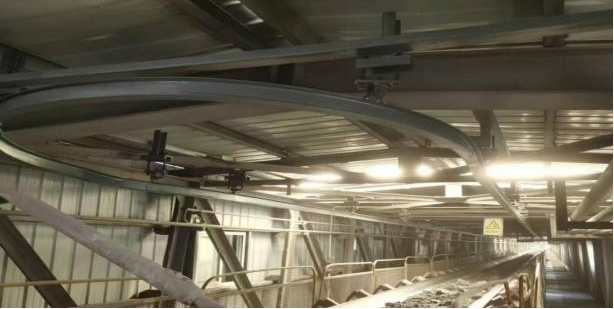
图7 轨道安装实物图
3.2、充电配置
由于机器人需要在皮带通廊进行巡检工作,采用无线充电的方式,消除了物理连接,降低了环境因素对设备运行状态的影响,确保了巡检任务的顺利完成,解决巡检机器人在复杂环境下的充电问题,提高了其可靠性和寿命。机器人采用锂电池供电,电压及容量为25.9V/17.5Ah,工作电压范围为19.25V~29.4V,满足安全电压要求;机器人采用无线充电方式,充电桩最高功率为120W,最大传输效率大于80%,防护等级达IP67,充电过程中要保证绝不产生火星,保证现场安全。基于巡检距离及皮带通廊坡度考虑,为保障机器人巡检的时效性以及电量保证,在每条轨道的起点安装一台无线充电桩,机器人每巡检一次需回到充电桩进行充电。下图为机器人无线充电桩安装图。
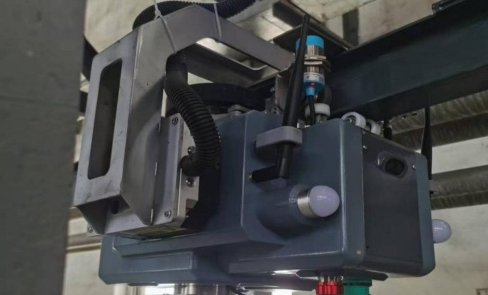
图8 无线充电桩安装图
4、智能巡检机器人应用效果
对中关铁矿上料系统的1#皮带智能巡检机器人应用效果进行测试,1#皮带长度为80米,皮带宽1.4米,将机器人巡检速度设置在0.8米/s,分别对跑偏功能、撕裂功能和传感器采集数据功能进行测试。
4.1、跑偏测试
巡检机器人对正在运行的1#皮带进行图像采集,通过5G网络传输到后台服务器后进行识别和比对。实验数据如下表:
表3 皮带跑偏试验数据
|
序号 |
跑偏角度(°) |
跑偏位移(mm) |
结论 |
|
1 |
1.45 |
12.5 |
正常 |
|
2 |
2.1 |
13.6 |
正常 |
|
3 |
2.5 |
13.7 |
正常 |
|
4 |
8 |
35.9 |
跑偏 |
由以上4组试验数据可知同时结合现场进行检验,智能巡检机器人能够有效对皮带跑偏进行检测判断。
4.2、撕裂测试
对运行中的1#皮带进行模拟模式,选用的方法是对巡检机器人传输的图像,进行分析,同时结合在皮带撕裂经常发生的部位,也就是下矿溜槽的皮带底部安装的红外线监测装置的报警信号。对两者信号进行调试,避免发生误报停车情况。测试数据如下:
表4 皮带撕裂实验数据
|
序号 |
皮带收紧幅度 |
红外报警 |
结论 |
|
1 |
8% |
否 |
正常 |
|
2 |
12% |
否 |
正常 |
|
3 |
11% |
是 |
撕裂 |
|
4 |
13% |
是 |
撕裂 |
由以上4组试验数据可知同时结合现场进行模拟检验,智能巡检机器人图像分析结合红外测试方式,通过对皮带上方和下方都进行了有效监测,进行综合分析进行判断,能够有效对皮带撕裂进行检测,避免皮带运行过程中较大事故发生。
4.3、温度监测
对1#皮带和电机温度进行测量,同时选取3组头轮部位、中间部位和尾轮部位等关键托辊的温度进行测量。巡检机器人热成像摄像头获取的皮带电机和托辊温度图像如下:
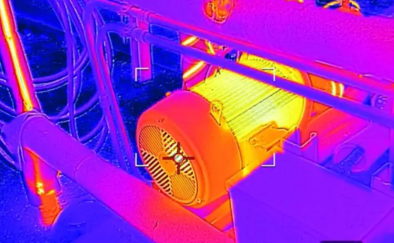
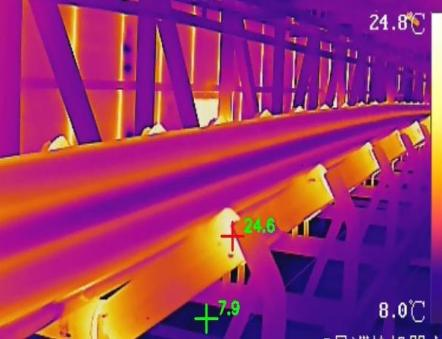
图9 电机和托辊温度图
选取了5组数据进行测试,温度数据如下:
表5 温度测量表
|
序号 |
电机温度(℃) |
托辊1温度(℃) |
托辊2温度(℃) |
托辊3温度(℃) |
|
1 |
41.5 |
30.5 |
29.7 |
32.6 |
|
2 |
42.3 |
29.9 |
30.5 |
31.8 |
|
3 |
43.2 |
29.7 |
30.4 |
33.1 |
|
4 |
42.6 |
29.8 |
30.6 |
33.2 |
|
5 |
44.5 |
30.2 |
30.1 |
32.1 |
通过试验测试结果,并且和现场实际值进行比较,智能巡检机器人测量的数值准确可靠。
5、结论
通过实验数据得出,针对铁矿的特点设计的上料系统智能巡检机器人系统能够有效的检测到皮带跑偏、撕裂等故障,现场的设备温度数据准确可靠,有利的保障了系统运行安全,特别是皮带上部实时图像结合皮带下部红外线监测的方法,提高了皮带撕裂故障检测的精准度,为智慧化矿山的建设和推广,具有一定的借鉴意义。
参考文献:
[1]王晨光,王子亮,关兵,等 . 矿山运输皮带系统智能巡检机器人设计及应用[J].现代矿业,2023,39(6):17-20.
[2]郝轶琼. 煤矿井下带式输送机智能巡检机器人系统设计[J].现代矿业,2024(8):19-22.
[3]何毅飞,宋建,王俊喆,等 . 带式输送机巡检机器人设计[J]. 煤矿机械,2023,44(6):3-5.
[4]赵国江.煤矿井下带式输送机智能巡检机器人系统的应用与研究[J]自动化应用,2024, 65(3):4-6.
[5]杨岳飞. 煤矿井下带式输送机智能巡检机器人系统应用的研究[J]自动化应用,2024, 65(15):48-51.
[6]张利栋.巡检机器人在煤矿提升机故障检测中的应用[J].机械管理开发,2023,38(8):243-245.
[7]魏学平. 皮带运输机巡检机器人数据处理系统设计与实现[J].机械工程与自动化,2023,239 (4):144-246.