

潘慧龙
(河钢集团滦县司家营铁矿有限公司)
摘要:针对铁矿“红改磁”工艺后选矿系统强扰动、多耦合、大滞后非线性特征,传统接触式传感器在高粉尘高湿矿浆工况下测量漂移失效、人工调控滞后、故障被动处置等行业共性技术瓶颈,本文提出AI边缘视觉前馈+多参数耦合自适应PID一体化闭环管控理论与成套工程方案。以某铁矿选矿流程为试验载体,构建端-边-云分层协同感知控制架构;基于CNN目标检测、图像分割、光流特征算法建立非接触式矿浆料位、排矿流量、皮带工况量化视觉感知模型,将图像特征转化为连续可用于控制的前馈变量;建立融合视觉时序信息、工艺传感参数的深度学习磨矿优化模型,开发视觉信号驱动的变参数自适应PID控制回路,实现给料、磁选、磨矿分级、补水系统多工序协同自主调控。研究突破传统“感知-控制分离”的技术局限,建立视觉量化信息参与闭环调控的完整理论体系,为复杂矿物加工流程智能优化控制提供新思路与可复制工程范式。
关键词:矿物加工;磨矿分级;边缘机器视觉;视觉前馈;自适应PID;智能闭环控制
引言
国家《智能矿山建设规范》要求选矿流程实现智能感知、在线监测与自主优化控制。铁矿“红改磁”工艺提升了选矿产能,但会细化给矿粒度、改变矿浆流变特性,加剧磨矿分级系统耦合扰动。传统传感器易受矿浆结垢、粉尘、设备振动干扰,测量精度差、长期稳定性不足;现有控制系统依赖液位、压力滞后反馈,无前置工况预判,人工调节存在5~10min时滞,易造成磁选堵料、球磨机胀肚、工艺指标波动等生产问题。磨矿分级系统具有多变量、强耦合、时变、非线性特性,传统单一PID控制无法有效补偿来料、矿质突变等外部扰动。目前选矿领域机器视觉应用较为浅层,仅用于故障识别与预警,未建立视觉特征与控制参数的量化关联,感知与控制环节脱节,难以实现闭环优化。现存核心问题集中在三点:视觉检测缺乏量化建模,无法提供前馈控制输入;控制模型依赖滞后传感数据,扰动抑制能力不足;系统架构碎片化,多工序无法协同优化。针对上述技术短板,本文引入边缘视觉量化前馈机制,构建视觉驱动的自适应PID耦合控制体系,从感知建模、控制算法、系统架构层面实现技术突破,完成磨矿分级流程智能化闭环优化控制。
1 选矿磨分系统扰动机理与管控瓶颈分析
1.1多源扰动产生机制
“红改磁”后四大核心扰动源:给料波动、磁选料位突变、球磨机排矿不稳定、补水人工调节滞后,多扰动交叉耦合,常规反馈控制存在显著调节滞后。
1.2传统管控体系底层缺陷
改造前依靠人工点检+接触式传感器,监测盲区大、预警缺失、数据孤岛。
表1改造前后传统管控模式核心短板对比表格
|
管控维度 |
改造前传统模式 |
改造后视觉-PID耦合系统 |
|
监测手段 |
人工定时点检+易失效接触传感器 |
24h非接触视觉量化在线监测 |
|
扰动补偿 |
仅滞后反馈调节,无前置预判 |
视觉前馈提前补偿来料扰动 |
|
控制精度 |
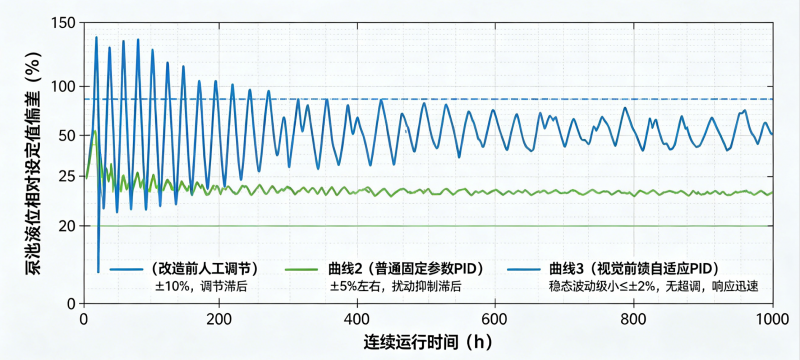
液位波动±10%,浓度波动±5% |
液位误差≤±2%,浓度波动≤±3% |
|
故障处置 |
故障发生后停机处置,单次4.5h |
提前预警,在线调节消除隐患 |
|
人员配置 |
现场多点人工值守 |
集控远程操作,现场人员减少60% |
图1改造前故障停机时长占比饼图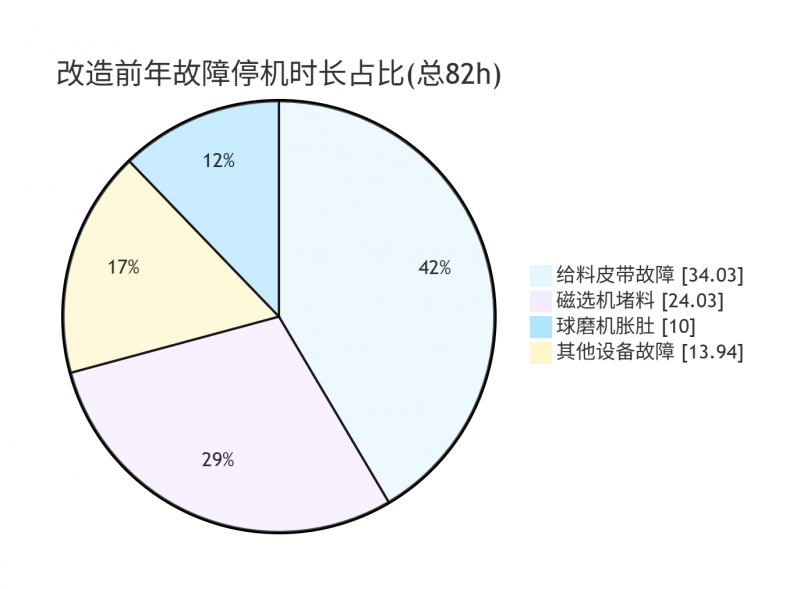
改造前年总故障停机82h,故障类型占比:给料皮带故障41.5%、磁选堵料29.3%、球磨机胀肚12.2%、其他设备故障17.0%。给料、磁选环节故障是造成停机的核心诱因,亟需前端智能监测实现提前干预。
2 视觉前馈-PID耦合管控系统总体理论与架构
2.1 核心控制理论逻辑
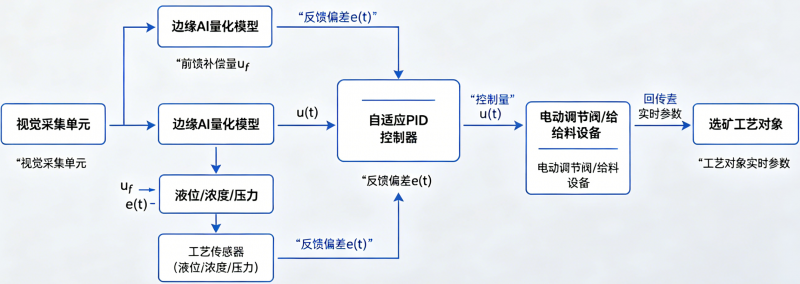
构建“视觉前馈补偿+反馈自适应PID”双自由度控制架构,控制方程: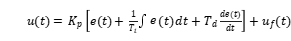
 为反馈偏差,
 为视觉前馈补偿量,控制器根据工况动态自整定\(K_p、T_i、T_d\)。
2.2 六层端边云协同架构
图2系统六层端边云协同总体架构框图
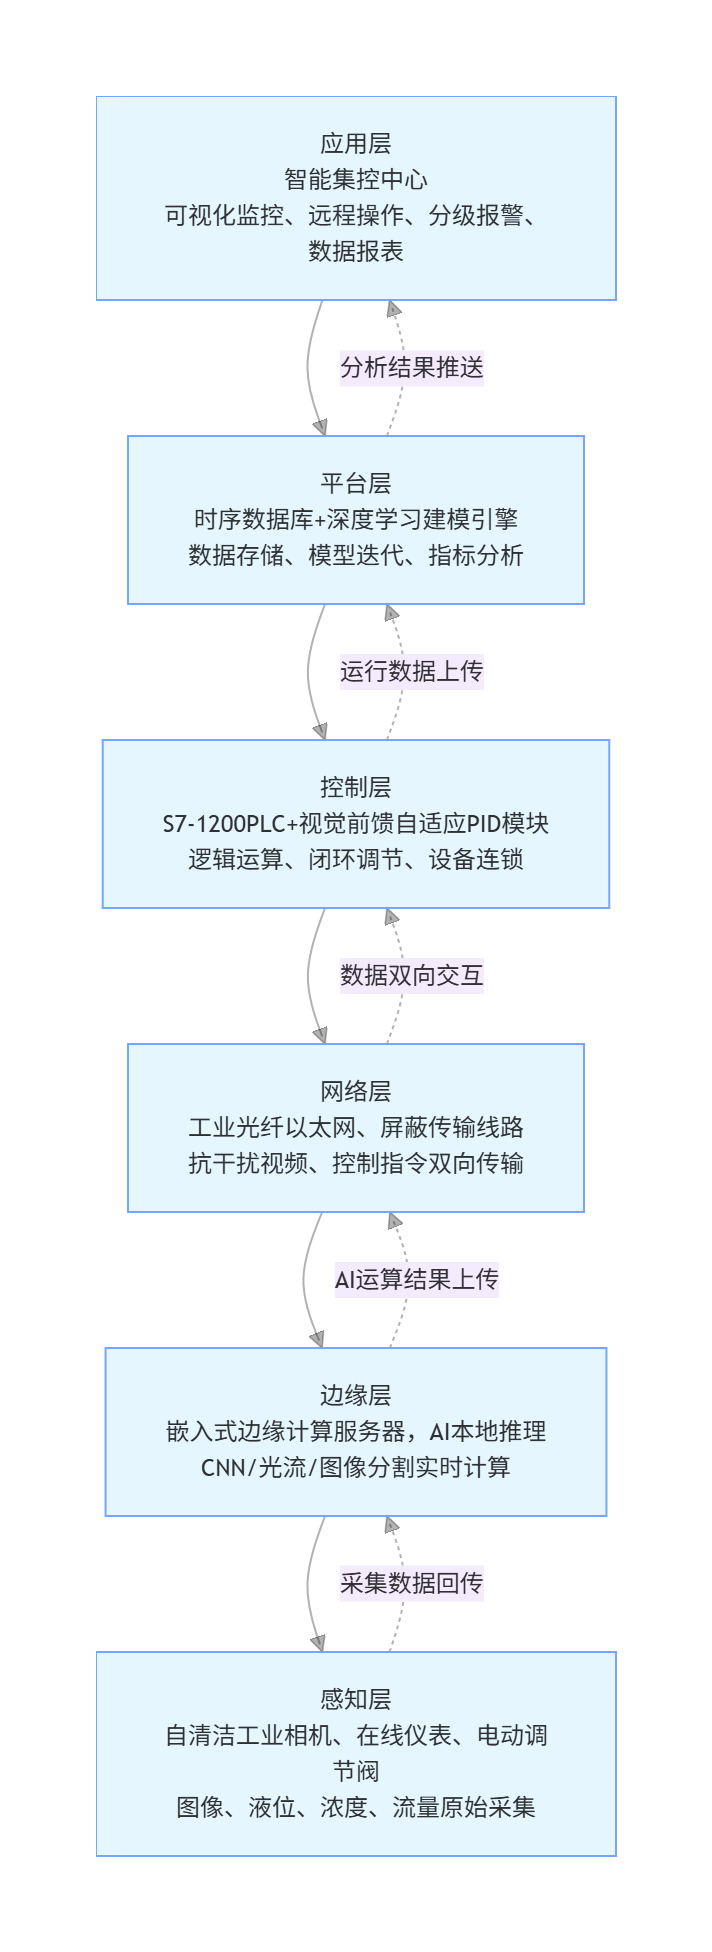
感知层采集图像与工艺参数;边缘层完成AI实时推理;平台层存储数据、迭代模型;控制层执行双自由度PID调节;应用层实现可视化远程管控。
3 矿浆工况边缘视觉量化建模(感知层核心创新)
3.1 视觉硬件适配设计
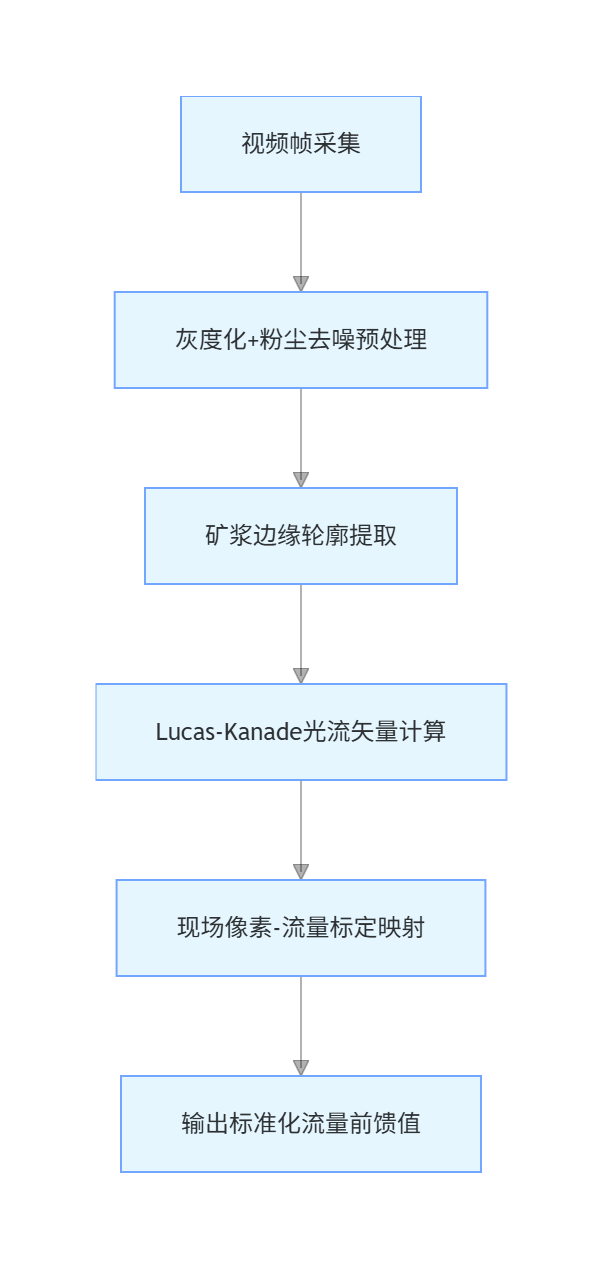
400万IP66自清洁相机、50W恒流补光灯,适配高粉尘、高湿、强振动现场。通过400万像素工业摄像头进行排放口矿浆流连续视频采集,并将视频流分解为图像帧,对每帧图像应用去噪和灰度化处理,以提升画质。采用边缘检测技术和光流算法,对每帧图像进行提取矿浆流动区域的高度、宽度边界和运动方向。通过计算连续图像帧中矿浆流动区域像素的变化速率,将其与流体宽度和高度结合,计算单位时间内流量,将像素变化量精确映射为实际流量值(如立方米/小时)。当监测到流量值连续5分钟低于设定阈值(正常流量的1/3或1/2),模块触发报警并记录流量波动数据,形成时间趋势图和相关视频日志,便于后续分析。
3.2 三类工况量化识别模型
1)给矿皮带CNN目标检测模型:识别大块、异物、跑偏,输出负荷量化系数;2)磁选机图像分割料位模型:像素-料位标定,测量误差≤±5mm;3)球磨机光流流量模型:光流矢量+边缘检测,实时量化排矿流量。
图3球磨机排矿光流流量检测流程示意图
3.3 模型测试对比
表2不同工况下视觉识别模型性能对比表格
|
现场工况 |
无自清洁普通相机 |
本项目自清洁视觉系统 |
|
高粉尘无补光 |
识别准确率72%,误报率18.6% |
识别准确率95.3%,误报率1.7% |
|
矿浆飞溅逆光 |
识别准确率68.4%,误报率22.1% |
识别准确率94.7%,误报率1.9% |
|
夜间弱光环境 |
识别准确率70.2%,误报率20.5% |
识别准确率95.1%,误报率1.8% |
4 视觉前馈自适应PID耦合控制算法(控制层核心创新)
4.1 双自由度控制回路结构
图4视觉前馈自适应PID闭环控制框图
4.2 控制效果对比曲线分析
图5泵池液位24h连续控制效果对比曲线
4.3 多参数耦合深度学习磨矿模型
融合视觉流量、给矿负荷、旋流器压力、磨机电流等参数训练神经网络,以粒度合格率、台时产量为优化目标,自动输出最优控制设定值。
5 智能集控与数据迭代平台
集控中心集成工艺流程图、AI实时视频、参数趋势曲线、分级声光报警;数据平台基于时序数据库存储全量图像与工艺数据,支持模型在线迭代、指标报表自动生成。
6 工业应用试验与多维量化图表分析
系统连续12个月稳定运行,采用图表多维度量化对比改造前后指标。
6.1 设备故障频次柱状图分析
图6改造前后月度各类故障次数对比柱状图
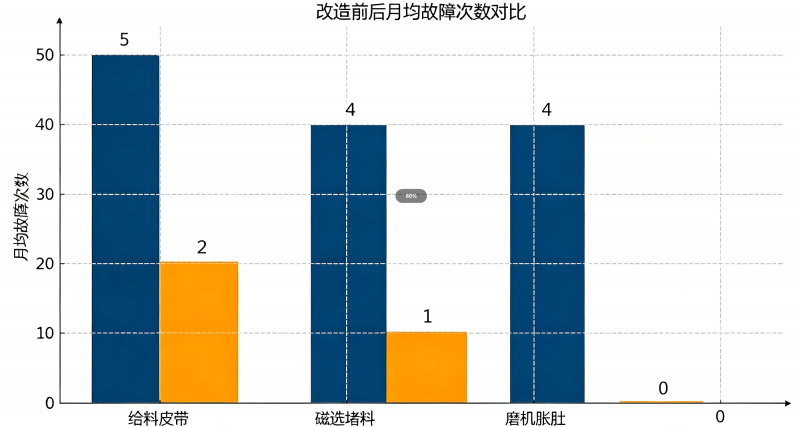
整体故障发生率下降,视觉前置预警大幅减少堵料、胀肚类重大故障。
6.2 台时产量波动分析
单日24h台时产量波动对比改造前台时波动区间±12%,曲线起伏剧烈;改造后波动压缩至±2.5%,曲线平缓,磨矿工况稳定性显著提升。
6.3 停机时长、运维成本量化表
表3改造前后设备运维与停机指标对比表格
|
指标 |
改造前 |
改造后 |
改善幅度 |
|
年均故障停机时长 |
82h |
52h |
缩短30h,降幅36.6% |
|
单次故障平均处理时长 |
4.5h |
1.2h |
降幅73.3% |
|
年度设备维修成本 |
基准值100% |
58% |
下降42% |
|
非计划停机月均时长 |
10h |
2.8h |
降幅89.3% |
6.4 现场人员工时占比双饼图对比
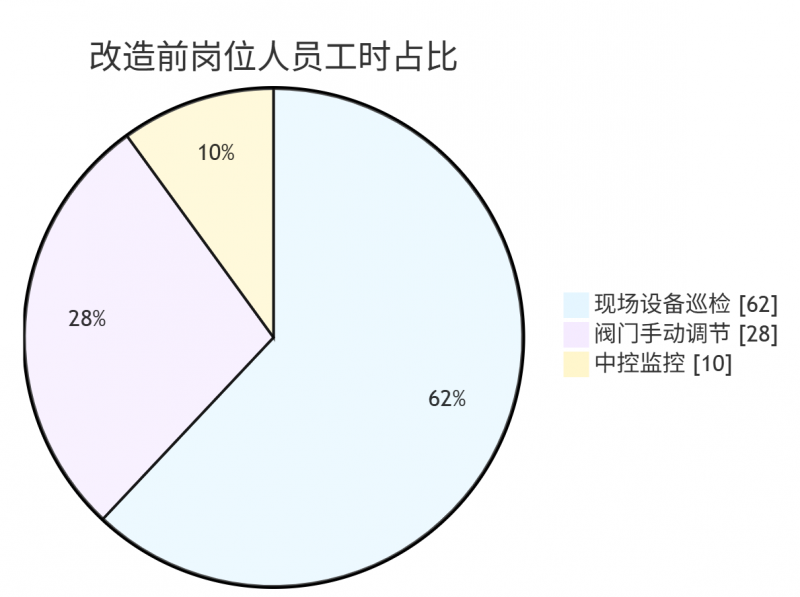
图表结论:自动化调控大幅削减现场操作工时,降低人员安全暴露风险。
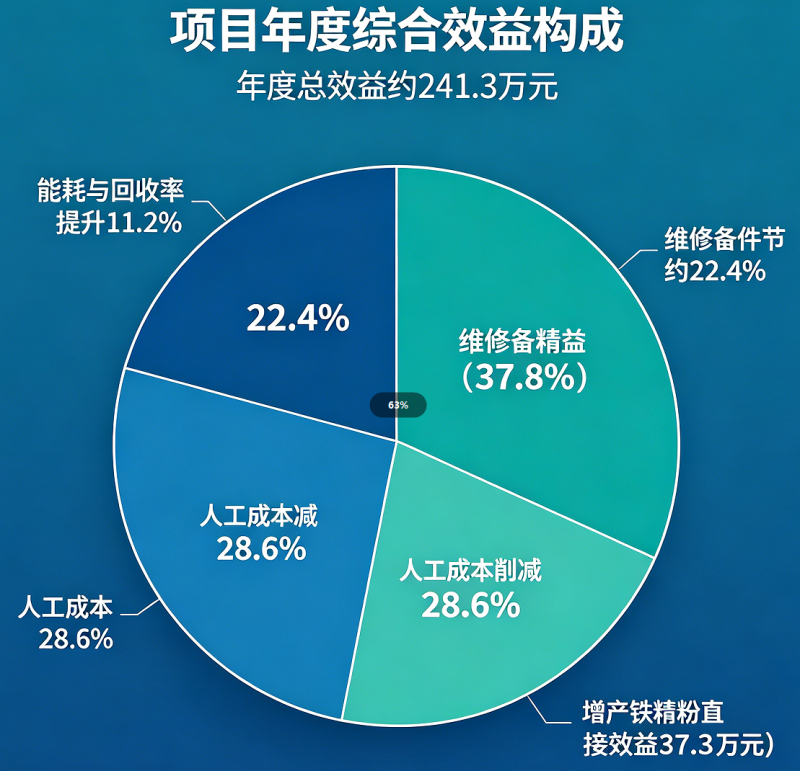
6.5 经济效益构成饼图
图8项目年度综合效益构成饼图
6.6 安全指标
危险区域作业人员削减65%,异常处置响应时间由30min缩短至10s,全年隐患闭环率100%。
7 系统核心创新与理论价值
1)控制理论创新:首创机器视觉量化前馈与自适应PID双自由度耦合控制体系,建立图像特征到控制补偿量的量化映射模型,完善非线性矿物加工流程智能控制理论;2)感知技术创新:开发适配高粉尘矿浆工况的成套边缘视觉量化建模方法,突破接触式传感器失效瓶颈;3)系统架构创新:端边云一体化分层架构,深度学习多参数耦合模型实现全局协同优化;4)工程应用创新:标准化成套落地工艺,配套多维度可视化数据分析体系,适配各类金属选矿现场。
8 推广保障与行业应用前景
8.1 长效运行保障机制
成立专项实施小组,配套AI运维、PID操作、应急处置管理制度,分层开展操作人员、维修人员、技术人员专项培训。
8.2 推广价值
方案适用于铁矿、有色选矿、建材破碎等流程工业,模块化感知与控制单元可拓展至采矿、筛分、尾矿全流程,为智慧矿山智能化升级提供理论支撑与标准化工程示范。
9 结论与展望
本文针对选矿磨分多耦合、大滞后、强扰动控制难题,构建视觉前馈自适应PID耦合智能闭环管控体系,搭建六层端边云协同架构,完成视觉量化感知、双自由度控制算法、工业落地全链条研究。通过图表量化验证:系统大幅降低工艺参数波动、削减故障停机、降低运维与人工成本,成套技术通用性强、可复制推广。后续融合多光谱、音频多模态感知,优化多矿种自适应磨矿模型,推进采-选-充全厂一体化协同智能优化。
参考文献:
[1] 选矿磨矿分级过程智能控制理论与应用[M].北京:科学出版社,2021.柴天佑.
[2] 矿物加工过程智能控制[M].北京:冶金工业出版社,2026.邹文杰.
[3] 复杂冶金过程智能控制[M].北京:科学出版社,2016.吴敏.
[4] 智能选矿概论[M].徐州:中国矿业大学出版社,2024.廖寅飞.
[5] 数字矿山建设架构与关键技术[M].北京:冶金工业出版社,2024.柳小波,曲福明,邵安林.
[6] 选矿工程师手册:第4册[M].北京:冶金工业出版社,2015.孙传尧.