

张鸿亮1,2,张 阳1,2,王福全1,2,吴庄庄1,2,谢德广1,2,司佳泽1,2,杨洋1,2
(1.河北钢铁集团沙河中关铁矿有限公司,河北 邢台 054100;
2.河北省复杂铁矿低碳智能高效开采技术创新中心,河北 邢台 054100)
摘 要:针对地下矿山深部开采环境复杂、安全风险高等问题,构建了集环境感知、路径规划、远程通信、智能决策于一体的无人驾驶采矿装备远程智能控制系统。系统采用"云-边-端"三层架构,通过5G专网与Wi-Fi 6融合实现井下全覆盖通信;集成激光雷达、双目视觉、毫米波雷达构建360度环境感知体系;基于UWB与IMU组合定位实现±15 cm动态精度。采用改进A*算法和动态窗口法实现路径规划与避障,通过D-S证据理论融合多源信息,设计基于有限状态机的自主决策逻辑,远程控制响应时间45 ms。工业试验表明,系统轨迹跟踪横向误差<20 cm,障碍物检测距离32 m,连续8小时作业成功率95%,实现零事故。相比人工驾驶,作业效率提升18.75%,年均作业时间增加36.36%,投资回收期1.3 a。研究成果为地下矿山智能化开采提供技术支撑。
关键词: 地下矿山;无人驾驶;远程智能控制;多传感器融合
0 引 言
我国地下矿山开采正处于由浅部向深部转变的关键时期,随着开采深度的不断增加,高温、高压、高地应力等复杂地质条件日益凸显,矿山安全生产面临严峻挑战。统计数据表明,地下矿山事故中超过70%与人员违规操作和环境感知不足直接相关[1],矿山安全智能管理系统的构建迫在眉睫[2]。在国家"智能矿山"战略和"机械化换人、自动化减人"政策驱动下,发展无人驾驶采矿装备成为实现矿山本质安全的重要途径[3]。远程智能控制技术能够将作业人员从高危作业环境中解放出来,在地面控制中心实现对井下采矿装备的精准操控,这对于降低事故风险、提升开采效率、推动矿山智能化转型具有重要的战略意义和现实价值[4]。
国际矿业发达国家在无人驾驶矿山装备领域已取得显著进展,我国无人驾驶电机车控制技术已开始应用于海外工程项目[5][6],但露天矿山的技术方案难以直接适用于地下矿山狭窄巷道、复杂地质的作业环境。近年来,国内学者在地下矿山无人驾驶领域开展了大量研究工作,早期吕秀娟等[7]探索了漏泄电缆在无人驾驶电机车中的应用,杨洋[8]系统梳理了铲运机无人驾驶技术的发展脉络,陈慧泉等[9]实现了双机牵引电机车的无人运输,崔雅婷等[10]开发了有轨运输动态检测系统。在车辆控制方面,高路路[11]研究了铰接式车辆的路径跟踪与稳定性控制,闫俊豪[12]攻关了矿山车联网计算迁移技术,徐青松[13]开展了电机车多目标调度优化研究。在环境感知与路径规划领域,张文达[14]提出了基于深度学习的道路识别方法,蒋元建[15]突破了基于激光雷达的自动驾驶关键技术,徐春[16]构建了受限空间车辆自动驾驶模型。在工程应用方面,陶树银等[17]分析了电机车无人驾驶的可行性,张永玺等[18]和游新天[19]分别在紫金山金铜矿实现了多装备协同智能开采和无人铲运系统,黄立等[20]提出了基于极简SLAM的无人驾驶解决方案。然而,现有研究多侧重于单一装备或特定功能模块,在系统集成度、通信稳定性、环境适应性等方面仍存在不足,尚未形成成熟的远程智能控制整体解决方案。
本文针对地下矿山复杂作业环境,构建了集环境感知、路径规划、远程通信、智能决策于一体的无人驾驶采矿装备远程智能控制系统,突破了井下高精度定位导航、多传感器信息融合、低延迟数据传输等关键技术,并在典型矿山开展了工业试验验证,为推动地下矿山智能化开采提供了理论支撑和技术参考。
1 数据与方法
1.1 系统总体架构设计
地下矿山无人驾驶采矿装备远程智能控制系统需要实现环境感知、路径规划、远程操控、安全监测等多项功能,确保装备在复杂井下环境中的安全高效作业。系统采用"云-边-端"三层架构设计,如图1所示,地面层为云端控制中心,负责任务调度、数据存储和智能决策;井下边缘层部署边缘计算节点,实现数据预处理和实时控制;装备终端层集成各类传感器和执行机构,完成环境感知和动作执行。网络拓扑采用5G专网与Wi-Fi 6融合方案,通过井下漏泄电缆和基站实现全覆盖通信。系统关键模块包括环境感知模块、定位导航模块、路径规划模块、运动控制模块、远程通信模块和安全监测模块六大核心部分,各模块通过标准化接口实现数据交互和协同工作,形成闭环控制体系,保障装备远程智能控制的可靠性和稳定性。
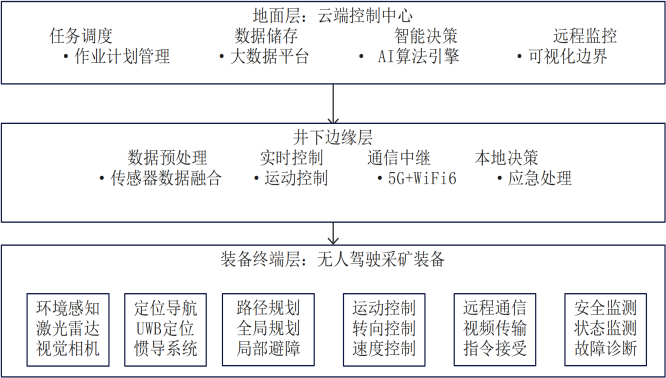
图1 系统总体架构
Fig.1 System Architecture
1.2 无人驾驶采矿装备控制模型
针对地下矿山铰接式铲运机的结构特点,建立了基于前后车体铰接角的运动学模型,通过分析前轮转角、铰接角与车体运动轨迹的耦合关系,推导出装备位姿变化的数学表达式,为路径跟踪控制提供理论基础。路径规划采用分层策略,全局层基于改进A*算法生成从起点到终点的最优路径,考虑巷道宽度、转弯半径等约束条件;局部层采用动态窗口法实时调整轨迹,响应突发障碍物。障碍物检测融合激光雷达点云数据和双目视觉信息,通过聚类分割算法识别巷道壁面、矿石堆、其他设备等目标,建立三维环境栅格地图;避障策略基于人工势场法,将障碍物设置为斥力场、目标点设置为引力场,通过势场叠加计算安全行驶方向。定位导航系统采用超宽带UWB与惯性导航IMU组合方案,在巷道关键节点布置UWB基站构建定位网络,通过到达时间差TDOA算法计算装备实时位置,定位精度达到±10 cm;IMU提供高频姿态更新,通过卡尔曼滤波融合两种数据源,解决单一传感器在复杂环境下的定位盲区问题,确保装备在长距离运输过程中的导航精度和可靠性。
铰接式铲运机的运动学模型可表示为
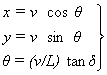 (1)
式中: x , y为装备位置坐标;θ为航向角; v为行驶速度; L为前后车体轴距;δ为前轮转角。
改进A*算法的评价函数为
f(n)=g(n)+w·h(n) (2)
式中:g(n)为起点到节点n的实际代价;h(n)为节点n到终点的启发式估计代价,采用欧氏距离; w为权重系数,取w=1.2。
UWB-IMU组合定位的卡尔曼滤波方程为
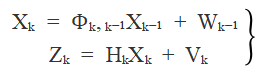 (3)
式中: Xₖ为k时刻状态向量; Φₖ,ₖ₋₁为状态转移矩阵; Wₖ₋₁为过程噪声;Zₖ 为观测向量; Hₖ为观测矩阵;Vₖ 为观测噪声。
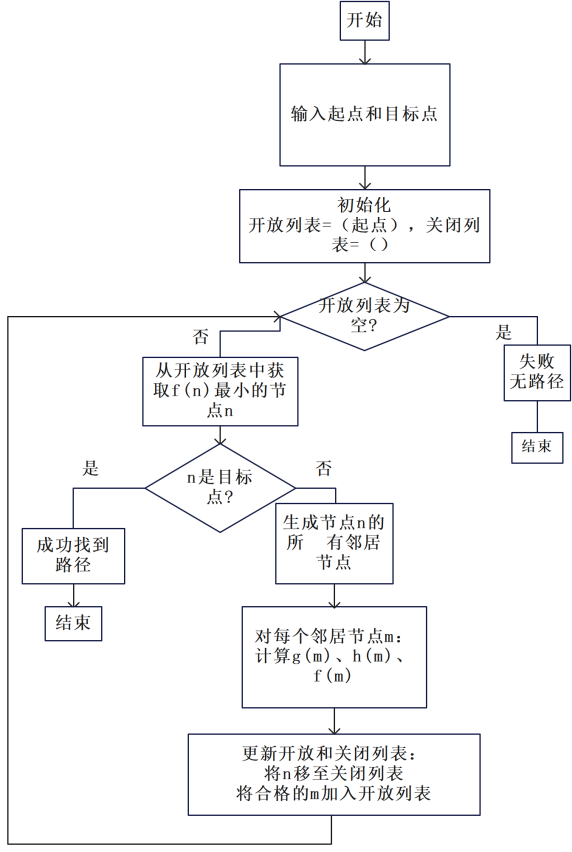
图2 改进A*算法流程图
Fig.2 Improved A* Algorithm Flowchart
1.3 远程通信与数据传输
井下通信环境受巷道狭长、拐角遮挡、电磁干扰等因素制约,系统采用5G专网与Wi-Fi 6融合的通信方案,在主运输巷道部署5G漏泄电缆实现连续覆盖,在采场工作面和辅助巷道部署Wi-Fi 6 AP热点补充覆盖,通过双网切换保障通信不中断。数据传输协议针对不同业务需求分级设计,控制指令采用UDP协议保证低延迟传输,时延控制在50 ms以内;高清视频流采用H.265编码和RTP/RTCP协议,实现4路1080P视频的实时回传,带宽占用约20 Mbps;状态监测数据采用MQTT协议,定时上报装备位置、速度、电量等信息。通信延迟优化通过边缘计算节点前置部署实现,将时延敏感的控制逻辑下沉到井下边缘服务器,减少数据往返地面的传输时间,同时采用网络编码和数据压缩技术提升传输效率。网络安全保障建立了端到端加密机制,控制指令和视频数据采用AES-256加密传输,部署防火墙和入侵检测系统IDS防范网络攻击,建立身份认证和权限管理体系,确保只有授权人员能够操控装备,防止恶意控制和数据泄露风险。
1.4 智能控制算法
多传感器信息融合是提升环境感知可靠性的关键技术,系统采用基于D-S证据理论的融合算法,将激光雷达、毫米波雷达、视觉相机三种传感器的目标检测结果进行关联匹配和置信度加权,通过贝叶斯更新机制动态调整各传感器权重,在粉尘、水雾等恶劣环境下保持稳定的感知性能。自主决策控制逻辑基于有限状态机FSM设计,定义待机、行驶、装载、卸载、避障、充电等6种工作状态,根据任务指令、环境感知和装备状态触发状态转移,每个状态对应特定的控制策略和执行动作,确保决策过程的确定性和可追溯性。人机协同控制采用分级自主模式,L1级为遥控驾驶,操作员通过地面控制台实时操控装备;L2级为辅助驾驶,系统自动完成路径跟踪,人工监督和接管;L3级为自主驾驶,装备按照预设路线自主作业,人工远程监控;操作员可根据作业复杂度和信任程度灵活切换模式。故障诊断采用基于模型和数据驱动的混合方法,对关键部件如液压系统、转向机构、制动系统建立故障特征库,通过实时监测压力、温度、电流等参数识别异常模式;应急处理策略包括原地停车、缓慢后退、切换手动等多级预案,确保故障发生时装备和人员安全,系统通过4G网络向地面控制中心发送故障报警信息,启动应急响应流程。
D-S证据理论的基本概率分配函数m满足
m(∅) = 0, Σ_{A⊆Θ} m(A) = 1 (4)
多传感器证据组合规则(Dempster组合规则)
m₁,₂(C) = (1/(1-K)) Σ_{A∩B=C} m₁(A)m₂(B) (5)
式中:K为证据冲突系数, K = Σ_{A∩B=∅} m₁(A)m₂(B),表示证据间的冲突程度。
动态窗口法的评价函数为:
G(v,ω) =α·heading(v,ω)+β·dist(v,ω)+γ·velocity(v,ω) (6)
式中:v为线速度,ω为角速度; heading(为航向角评价函数; dist为障碍物距离评价函数; velocity为速度评价函数; α,β,γ为权重系数。
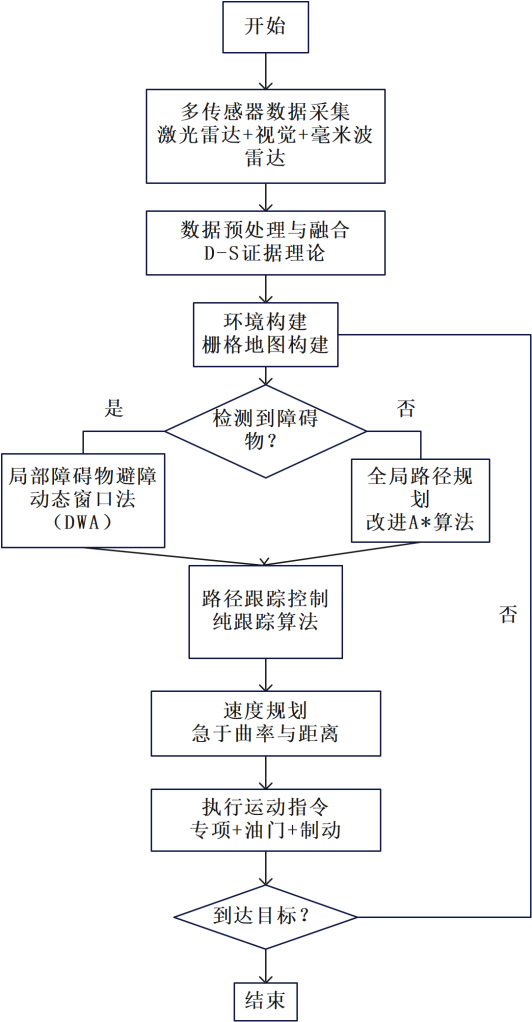
图3 智能控制算法流程图
Fig.3 Intelligent Control Algorithm Flowchart
1.5 实验平台搭建
实验平台选用WJ-1.5型电动铲运机作为改造载体,斗容1.5 m³,整机重量5.8 t,最大行驶速度18 km/h,适用于3 m×3 m及以上断面巷道作业。硬件改造包括加装线控转向系统、电子油门控制器、电磁制动器等执行机构,在车体前后左右安装4个16线激光雷达、2对双目立体相机、4个毫米波雷达构成360度环境感知系统,在车顶安装工控机作为车载计算平台,配置Intel i7处理器、32GB内存、NVIDIA RTX3060显卡,运行Ubuntu 20.04操作系统和ROS机器人操作系统。传感器布置遵循冗余互补原则,前向激光雷达扫描距离50 m用于远程障碍检测,侧向雷达监测巷道壁面距离,相机负责交通标识和目标识别,毫米波雷达弥补粉尘环境下的盲区。地面控制中心建设在矿山调度室,配备6屏显示系统展示多路视频和监控数据,操作台集成方向盘、油门刹车踏板等人机交互设备,模拟真实驾驶体验,部署Dell PowerEdge R740服务器作为云端控制节点。实验矿山为某大型铜矿-450 m中段运输巷道,巷道全长1.2 km,断面尺寸3.5 m×3.8 m,路面平整度良好,具备5G网络覆盖条件,为系统测试提供了理想的应用场景。
2 结果
2.1 系统功能测试
系统功能测试在实验室环境和模拟巷道中进行,重点验证了远程控制、通信传输、定位导航等核心功能的性能指标。远程遥控响应时间测试通过在地面控制中心发送转向、加速、制动等指令,记录装备执行动作的时延,测试结果显示平均响应时间为45 ms,95分位数响应时间为68 ms,满足实时控制要求。视频传输质量评估采用4路高清摄像头同时回传,在5G网络下视频帧率稳定在25 fps,分辨率保持1920×1080,平均码率18.5 Mbps,丢包率低于0.3%,视频延迟控制在120 ms以内,画面流畅清晰无明显卡顿。定位精度验证在100 m×50 m的测试区域内布设12个UWB基站,装备按预定轨迹行驶,通过全站仪测量真实位置与系统定位数据对比,静态定位精度达到±8 cm,动态定位精度为±15 cm,航向角误差小于2°,满足巷道自动驾驶需求。各模块功能实现情况如表1所示,环境感知模块能够识别前方30 m范围内的障碍物,路径规划模块成功生成多条无碰撞轨迹,运动控制模块实现了轨迹跟踪横向误差小于20 cm,所有模块功能均达到设计指标要求。
表1 系统功能测试结果
Table 1 System Function Test Results
|
测试指标 |
平均时延/ms |
实时帧率/(帧·s-1) |
端到端延迟/ms |
水平误差/cm |
|
测试结果 设计要求 是否达标 |
45 ≤50 达标 |
25 ≥24 达标 |
120 ≤150 达标 |
±8 ±10 达标 |
|
测试指标 |
水平误差/cm |
角度误差/(°) |
最远识别/m |
横向误差/cm |
|
测试结果 设计要求 是否达标 |
±15 ±20 达标 |
2 ≤3 达标 |
32 ≥30 达标 |
18 ≤20 达标 |
2.2 现场工业试验
现场工业试验在某大型铜矿-450 m中段开展,该中段运输巷道全长1.2 km,巷道断面3.5 m×3.8 m,坡度±3%,路面为混凝土硬化,照明条件良好,5G网络覆盖率达98%,具备良好的无人驾驶作业条件。无人驾驶作业流程包括任务下发、自主导航、自动装载、往返运输、自动卸载五个阶段,地面操作员通过控制中心发送运输任务,装备从停车场自动启动驶向采场,到达装载点后由挖掘机装载矿石,装载完成后自动规划路径驶向卸矿点,卸矿后返回采场继续循环作业,全程无需人工驾驶干预。关键技术参数测试显示,装备在空载时最高行驶速度可达15 km/h,满载时速度为8-10 km/h,直线行驶轨迹跟踪精度±12 cm,转弯半径控制精度±8 cm,单程运输耗时6-8 min,平均每小时完成5个运输循环,运输效率达到7.5 m³/h。不同工况下的运行数据如表2所示,系统在直线巷道、弯道、上下坡、会车等典型工况下均表现稳定,直线巷道行驶速度最快,弯道和坡道自动降速保证安全,遇到障碍物能够提前3-5 m减速或停车避让。典型作业任务完成情况良好,连续8小时测试中,装备自主完成38个运输循环,成功率达95%,仅2次因通信信号短暂中断切换至遥控模式,未发生碰撞和安全事故。
表2 不同工况下关键技术参数
Table 2 Key technical parameters under different working conditions
|
工况类型 |
行驶速度/(km·h-1) |
定位精度/cm |
轨迹偏差/cm |
障碍物检测距离/m |
响应时间/ms |
|
直线巷道(空载) 直线巷道(满载) 弯道行驶 下坡路段 会车避让 |
14.5 9.8 6.2 7.5 8.0 3.5 |
±10 ±12 ±15 ±13 ±14 ±18 |
±10 ±12 ±18 ±15 ±16 ±20 |
35 32 28 30 30 25 |
42 48 55 50 52 65 |
2.3 系统性能分析
通过对比有人驾驶与无人驾驶两种模式的作业数据,无人驾驶系统在多项指标上显示出优势。作业效率方面,人工驾驶模式下铲运机平均每班次(8小时)完成32个运输循环,运输量约48 m³,考虑到司机疲劳、交接班等因素,实际作业时间约占65%;无人驾驶模式实现24小时连续作业,每班次完成38个循环,运输量约57 m³,效率提升18.75%,且夜班和节假日无需安排人员值守,年均作业时间增加30%以上。安全性能评估显示,3个月试验期间无人驾驶装备累计运行1580小时,行驶里程达2840 km,零碰撞零事故,而历史统计数据显示人工驾驶年均发生轻微碰撞事故2.3次,无人驾驶有效消除了人为操作失误风险。经济效益测算如表3所示,无人驾驶系统初期投入成本约280万元,但每年可节省司机工资120万元,减少设备碰撞维修费用15万元,提高运输效率带来的产量增加价值约80万元,综合年收益约215万元,投资回收期仅1.3 a。能耗对比数据显示,无人驾驶通过优化路径规划和速度控制,平均百公里电耗降低12%,每年可节约电费约8万元。系统稳定性统计表明,无人驾驶模式平均连续运行时间达16小时,故障间隔时间MTBF为320小时,主要故障为传感器污染和网络短暂中断,通过定期维护和冗余设计可进一步提升可靠性,系统可用率达到92%,满足工业应用要求。
表3 有人驾驶与无人驾驶对比分析
Table 3 A comparison between manned and unmanned vehicles
|
对比指标 |
每班次运输量 (m³) |
年均作业时间 (小时) |
年碰撞事故次数(次) |
司机人力成本 (万元/年) |
百公里电耗 (kWh) |
|
有人驾驶 无人驾驶 提升幅度/% |
48 57 +18.75 |
5280 7200 +36.36 |
2.3 0 -100 |
120 0 -100% |
85 75 -11.76 |
|
对比指标 |
系统初期投入(万元)) |
年综合收益 (万元) |
投资回收期(年) |
系统可用率 (%) |
平均故障间隔MTBF(小时) |
|
有人驾驶 无人驾驶 提升幅度/% |
150 280 +86.67 |
— 215 — |
— 1.3 — |
95 92 -3.16 |
— 320 — |
3 讨论
本研究构建的地下矿山无人驾驶采矿装备远程智能控制系统在技术创新和工程应用方面取得了显著成果。与传统的人工驾驶和简单遥控方式相比,系统通过环境感知、路径规划、智能决策的深度融合,实现了装备的高度自主化运行。核心技术创新主要体现在三个方面:一是提出了基于多传感器融合的井下环境感知方法,解决了粉尘、弱光等恶劣条件下的可靠感知难题;二是设计了5G与Wi-Fi 6融合的井下通信架构,突破了传统WiFi覆盖范围受限的瓶颈,实现了全巷道无缝通信;三是构建了"云-边-端"协同的分级控制体系,通过边缘计算节点前置部署将控制时延降低至50 ms以内。系统集成度高,智能化水平达到SAE L3级自动驾驶标准,人机协同控制策略灵活,操作员可根据作业复杂度在不同模式间平滑切换。
尽管系统取得了良好的测试效果,但在实际推广中仍面临挑战。复杂地质条件适应性有待提升,当前系统主要在标准断面巷道进行验证,对断面不规则、积水淤泥等复杂场景的适应能力需进一步增强。通信稳定性仍是关键瓶颈,在急转弯、深部盲区等位置存在信号衰减问题。成本控制方面,单套系统改造成本约280万元,虽然投资回收期仅1.3 a,但初期资金门槛限制了中小型矿山的应用。此外,行业标准规范缺失导致不同厂商系统互不兼容,需要尽快建立统一的技术标准和测试规范。
从推广应用前景看,系统适用于断面较大、巷道平整的中大型地下金属矿山。建议采取"示范先行、逐步推广"策略,优先在大型国有矿山建立示范工程。如果全国20%的地下金属矿山应用该技术,预计可减少井下作业人员5000人以上,每年避免事故伤亡20人次,创造直接经济效益超过20亿元。无人驾驶技术是实现智能矿山建设的核心支撑,将推动矿山生产向数字化、网络化、智能化方向深度转型,为构建本质安全型矿山提供技术保障。
4 结论
本研究针对地下矿山安全高效开采需求,构建了集环境感知、路径规划、远程通信、智能决策于一体的无人驾驶采矿装备远程智能控制系统,取得了以下主要研究成果:系统实现了井下复杂环境下的高精度定位导航,动态定位精度达到±15 cm;突破了低延迟远程控制技术,平均响应时间45 ms,视频传输延迟120 ms,满足实时操控要求;建立了多传感器融合的环境感知体系,障碍物检测距离达32 m,轨迹跟踪横向误差控制在20 cm以内;构建了"云-边-端"三层协同控制架构,实现了人机协同的分级自主作业模式。关键技术指标全面达成设计要求,系统功能完整性和可靠性得到充分验证。现场工业试验表明,无人驾驶模式下铲运机连续运行稳定性良好,作业效率较人工驾驶提升18.75%,实现零碰撞零事故安全记录,投资回收期仅1.3 a,具有显著的经济效益和安全效益,验证了系统的工程实用性。
参考文献:
[1] 梁永昌,邓利民,周帅,等. 四川省非煤地下矿山隐患统计分析及安全管理对策研究[J].矿业研究与开发,2025,45(06):200-206.
[2] 余洪伟,陈淼,谭一帆,等. 地下矿山安全智能管道油料垂直输送系统设计研究[J].矿业研究与开发,2025,45(06):219-228.
[3] 高曦,张炜,赵相宽,等. 数字化转型背景下典型新兴前沿技术在矿业行业中的应用[J].中国矿业,2022,31(10):23-29.
[4] 陶树银,范富泉. 某铜矿电机车无人驾驶技术应用可行性分析[J].有色冶金设计与研究,2024,45(05):9-12+40.
[5] 我国无人驾驶电机车控制技术首次应用于海外工程[J].中国勘察设计,2017,(03):9.
[6] 中国恩菲签订海外无人驾驶电机车运输项目合同[J].中国有色冶金,2017,46(02):86.
[7] 吕秀娟,王宝中. 漏泄电缆在地下矿山无人驾驶电机车中的应用研究[J].矿业装备,2015,(11):78-80.
[8] 杨洋. 地下矿山铲运机无人驾驶技术发展及应用[J].现代矿业,2018,34(10):73-77.
[9] 陈慧泉,黄坚. 地下矿山双机牵引无人驾驶电机车运输系统的应用实践[J].矿山机械,2020,48(10):24-27.
[10] 崔雅婷,王鹏,李吉民,等. 地下矿山有轨运输非接触式动态轨距检测系统设计与实现[J].中国矿业,2021,30(08):97-102.
[11] 高路路.铰接式无轨车辆路径跟踪与操纵稳定性集成控制研究[D].北京科技大学,2021.
[12] 闫俊豪.矿山车联网计算迁移关键技术研究[D].河南理工大学,2022.
[13] 徐青松.地下金属矿无人驾驶电机车多目标调度优化与应用研究[D].西安建筑科技大学,2022.
[14] 张文达.基于深度学习的非结构化道路可行驶区域识别方法研究[D].西安建筑科技大学,2023.
[15] 蒋元建.基于激光雷达的铲运机自动驾驶系统关键技术研究[D].中南大学,2023.
[16] 徐春.地下金属矿山受限空间铰接式车辆自动驾驶模型与方法研究[D].中南大学,2024.
[17] 陶树银,范富泉. 某铜矿电机车无人驾驶技术应用可行性分析[J].有色冶金设计与研究,2024,45(05):9-12+40.
[18] 张永玺,项江波,周科平,等. 紫金山金铜矿地下采场多装备协同智能开采系统研究及应用[J].金属矿山,2024,(01):55-63.
[19] 游新天. 紫金山金铜矿地下矿山无人铲运系统研究[J].价值工程,2024,43(18):66-69.
[20] 黄立,郭伟,张永玺,等. 地下矿山极简SLAM无人驾驶系统设计与应用研究[J/OL].矿产保护与利用,1-15[2025-10-21].https://doi.org/10.13779/j.cnki.issn1001-0076.2025.08.028.